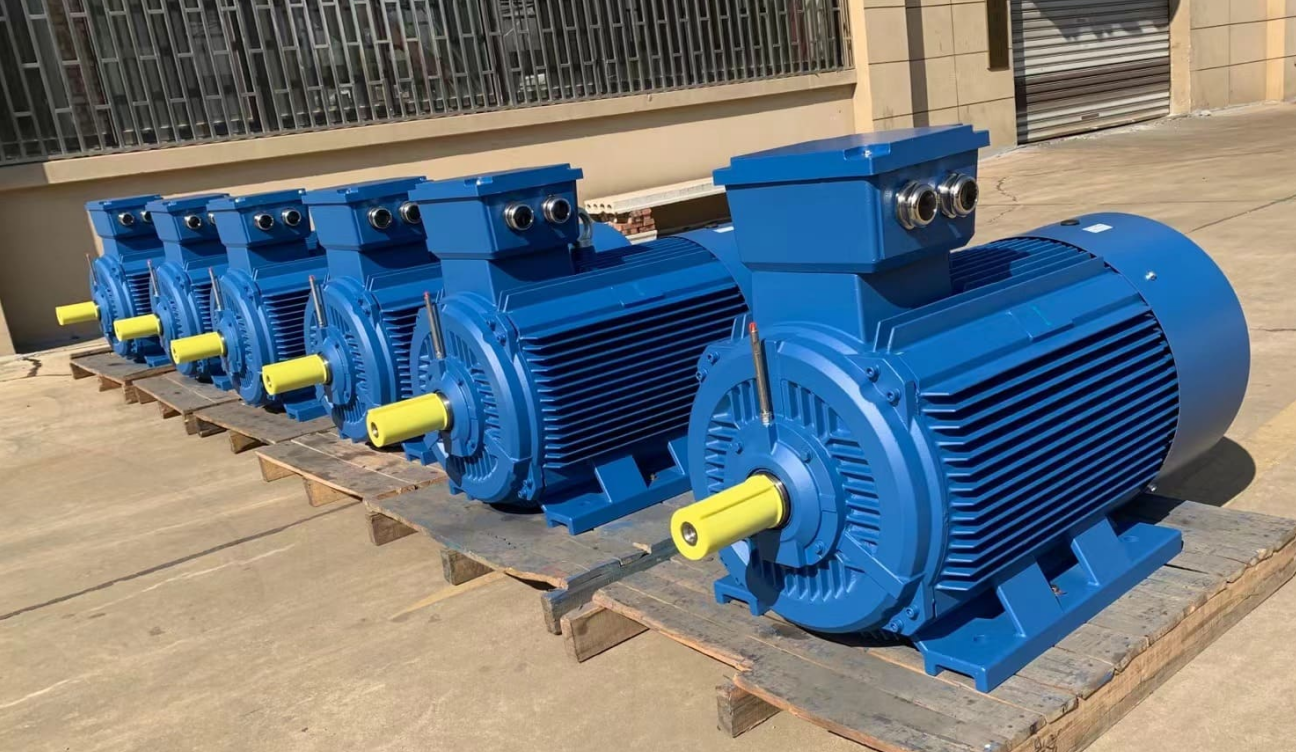
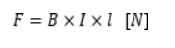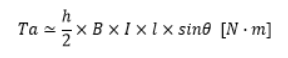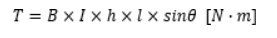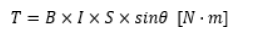Prawie połowę światowego zużycia energii zużywają silniki elektryczne, dlatego też wysoka sprawność silników elektrycznych uważana jest za najskuteczniejszy środek w rozwiązywaniu problemów energetycznych świata.
Ogólnie rzecz biorąc, dotyczy to przekształcenia siły generowanej przez przepływ prądu w polu magnetycznym na działanie obrotowe, a w szerokim zakresie obejmuje także działanie liniowe.
Zgodnie z zasadą obrotu silnika można go z grubsza podzielić na następujące kategorie. (Z wyjątkiem silników specjalnych)
Silnik elektryczny prądu stałego/silniki prądu stałego
Silniki szczotkowane
Powszechnie stosowane silniki szczotkowe nazywane są ogólnie silnikami elektrycznymi prądu stałego.
The electrodes connected to the "brush" (stator side) and the "commutator" (armature side)
The brushed motor is used to switch the current by making contact with the "commutator" (armature side) in turn to perform rotational action.
Bezszczotkowy silnik prądu stałego
Bezszczotkowe silniki prądu stałego nie wykorzystują szczotek ani komutatorów, ale wykorzystują funkcję przełączania, taką jak tranzystor, do przełączania prądu i wykonywania działania obrotowego.
Silnik krokowy.
Silnik ten pracuje synchronicznie z mocą impulsową i dlatego nazywany jest także silnikiem indukcyjnym impulsowym.
Charakteryzuje się możliwością łatwego osiągnięcia dokładnego pozycjonowania operacji.
Silniki prądu przemiennego
Silnik asynchroniczny
Zasilanie prądem przemiennym wytwarza wirujące pole magnetyczne w stojanie, które z kolei generuje prąd indukowany w wirniku, podczas którego interakcji następuje obrót w silniku indukcyjnym prądu przemiennego.
Silnik synchroniczny
Zasilanie prądem przemiennym wytwarza wirujące pole magnetyczne, a wirnik z biegunami magnetycznymi obraca się w wyniku przyciągania.
-Prędkość obrotu jest na szczęście zsynchronizowana z częstotliwością zasilania.
O prądach, polach magnetycznych i siłach
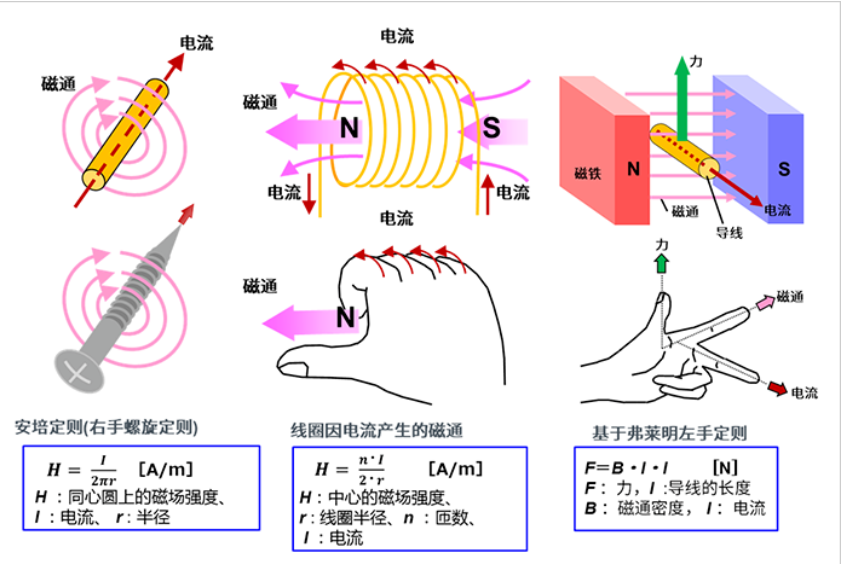
Najpierw, w celu dalszych wyjaśnień zasad motorycznych, przejrzyjmy podstawowe prawa/prawa dotyczące prądu, pola magnetycznego i siły.
Chociaż istnieje uczucie nostalgii, łatwo zapomnieć o tej wiedzy, jeśli zwykle nie używasz elementów magnetycznych
Łączymy zdjęcia i formuły w celu zilustrowania.
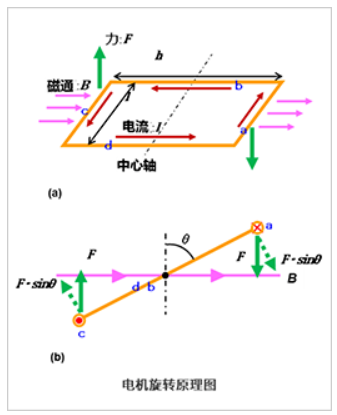
Gdy rama druciana jest prostokątna, brana jest pod uwagę siła działająca na prąd.
Siła F działająca na części boków a i c wynosi
Moment obrotowy jest generowany, gdy oś centralna jest osią środkową.
Na przykład, rozważając stan, w którym kąt obrotu wynosi tylko θ, siła działająca pod kątem prostym na b i d wynosi sinθ, zatem moment obrotowy Ta części a wyraża się wzorem:
Rozważając część c w ten sam sposób, moment obrotowy jest podwojony i generuje moment obrotowy obliczony za pomocą następującego równania
Ponieważ pole prostokąta wynosi S = h・l, podstawienie go do powyższego równania daje następujący wynik.
Formuła dotyczy nie tylko prostokątów, ale także innych popularnych kształtów, takich jak koła. Silnik wykorzystuje tę zasadę.
Jak obraca się silnik elektryczny?
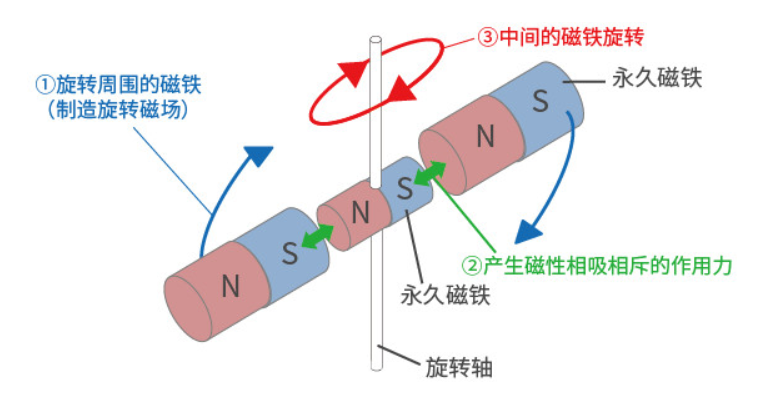
1) Silniki indukcyjne obracają się za pomocą magnesów i siły magnetycznej
Wokół magnesu stałego z obracającym się wałem,
① magnes zostaje obrócony (w ten sposób powstaje wirujące pole magnetyczne),
② to zgodnie z zasadą, że bieguny N i S przyciągają się na różnych biegunach i odpychają na tym samym poziomie,
③ magnes z obracającym się wałem będzie się obracał.
Jest to podstawowa zasada obrotu silników prądu przemiennego.
Prąd płynący w przewodniku powoduje wokół niego wirujące pole magnetyczne (siła magnetyczna), w wyniku czego magnes się obraca, co jest praktycznie takim samym stanem działania jak tutaj.
Ponadto, gdy drut jest nawinięty w kształcie cewki, następuje synteza siły magnetycznej, tworząc duży strumień (strumień) pola magnetycznego, który wytwarza bieguny N i S.
Ponadto, wkładając żelazny rdzeń do drutu przypominającego cewkę, linie siły magnetycznej stają się łatwe do przejścia i można wygenerować większą siłę magnetyczną.
2) Rzeczywisty silnik obrotowy
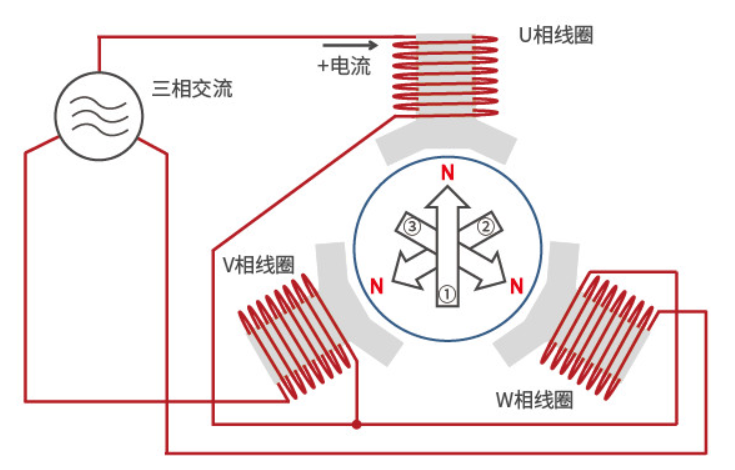
Tutaj, jako praktyczną metodę wirowania silnika, przedstawiamy metodę wytwarzania wirującego pola magnetycznego za pomocą trójfazowego silnika prądu przemiennego i cewek.
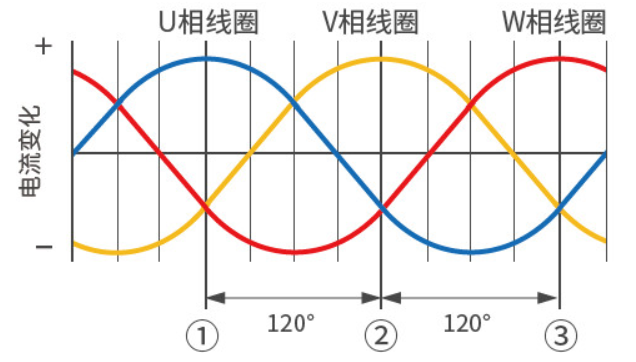
(Trójfazowe silniki przemysłowe prądu przemiennego to sygnał prądu przemiennego przesunięty w fazie o 120°)
Syntetyczne pole magnetyczne w stanie ① powyżej odpowiada rysunkowi ① poniżej.
Syntetyczne pole magnetyczne w stanie ② powyżej odpowiada rysunkowi ② poniżej.
Syntetyczne pole magnetyczne w stanie ③ powyżej odpowiada rysunkowi ③ poniżej.
Jak wspomniano powyżej, cewki uzwojonego rdzenia są podzielone na trzy fazy, z konfiguracją odstępów 120° cewek w fazie U, cewek w fazie V i cewek w fazie W, przy czym cewka o wysokim napięciu wytwarza biegun N i cewka o niskim napięciu wytwarzającym biegun S.
Każda faza zmienia się zgodnie z falą sinusoidalną, więc polaryzacja (biegun N, biegun S) i jej pole magnetyczne (siła magnetyczna) generowane przez każdą cewkę ulegną zmianie.
W tym czasie cewka wytwarzająca sam biegun N zmienia kolejność zgodnie z cewką w fazie U → cewką w fazie V → cewką w fazie W → cewką w fazie U, a zatem następuje obrót.
Budowa małego silnika
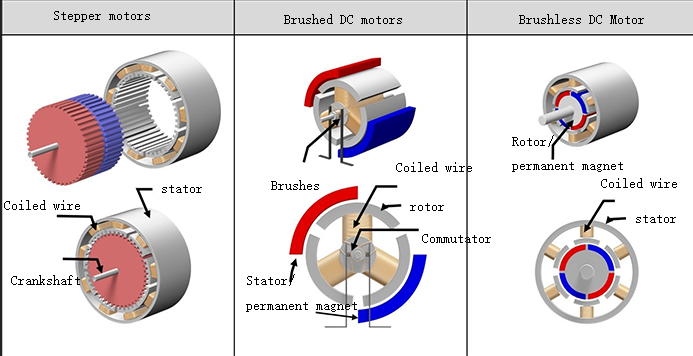
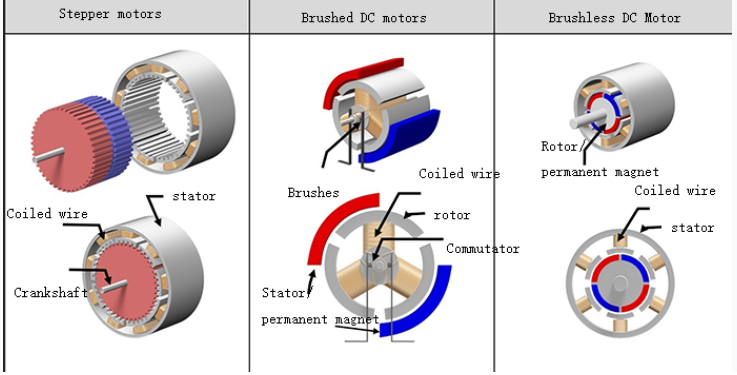
Poniższy rysunek przedstawia przybliżoną strukturę i porównanie trzech typów silników przemysłowych: silników krokowych, szczotkowych silników prądu stałego (DC) i bezszczotkowych silników prądu stałego (DC).
Podstawowymi elementami tych silników są głównie cewki, magnesy i wirniki, ale w zależności od typu istnieją również typy z cewką i magnesem.
Poniżej znajduje się opis konstrukcji powiązany z przykładowym diagramem. Ponieważ w przypadku bardziej ostrożnego podziału mogą istnieć inne konstrukcje, prosimy o zrozumienie, że konstrukcja przedstawiona w tym artykule znajduje się pod dużą ramą.
Cewka silnika krokowego jest tutaj zamocowana po zewnętrznej stronie, a magnes jest obracany po wewnętrznej stronie.
Tutaj magnes szczotkowanego silnika prądu stałego jest zamocowany po zewnętrznej stronie, a cewka obraca się po wewnętrznej stronie. T
Szczotki i komutator odpowiadają za zasilanie cewki i zmianę kierunku prądu.
W przypadku silnika bezszczotkowego cewka jest zamocowana na zewnątrz, a magnes obraca się wewnątrz.
Konstrukcja silnika bezszczotkowego jest inna, nawet jeśli podstawowe elementy są takie same ze względu na różne typy silników. Szczegóły zostaną wyjaśnione w każdej sekcji.
Silnik szczotkowy
Budowa szczotkowych silników prądu stałego
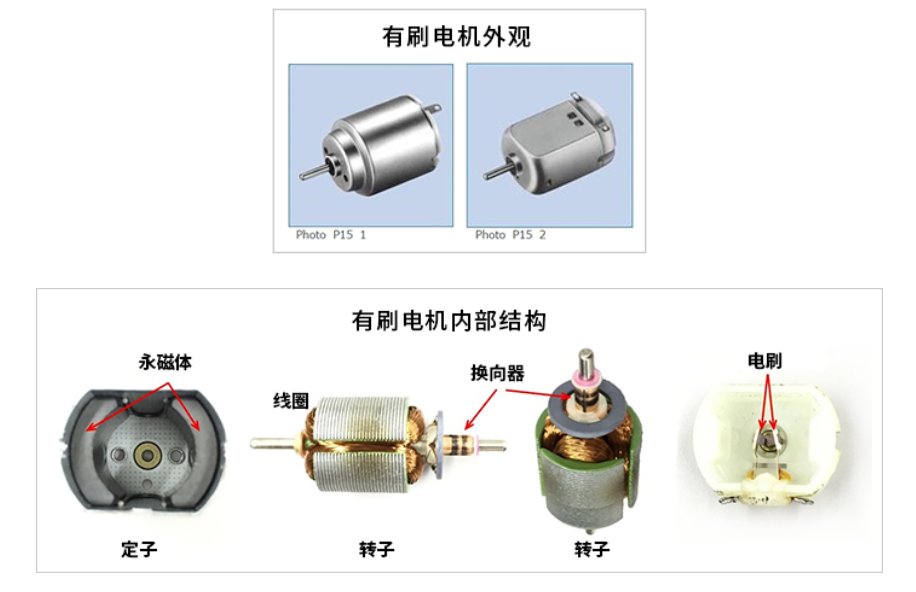
Poniżej znajduje się wygląd szczotkowanego silnika prądu stałego, często używanego w modelach, oraz schematyczny diagram rozkładu normalnego silnika dwubiegunowego (2 magnesy) z trzema szczelinami (3 cewki). Być może wielu z Was ma doświadczenie w demontażu silnika elektrycznego prądu stałego i wyjmowaniu magnesów.
Widać, że magnesy trwałe szczotkowanego silnika prądu stałego są nieruchome, a cewki szczotkowanego silnika prądu stałego mogą obracać się wokół wewnętrznego środka.
The fixed side is called the "stator" and the rotating side is called the "rotor".
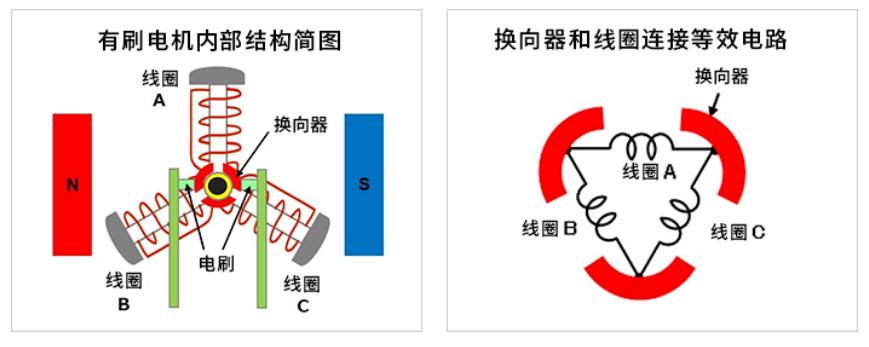
Poniżej znajduje się szkic konstrukcyjny przedstawiający koncepcję konstrukcji.
Na obwodzie obrotowej osi centralnej znajdują się trzy komutatory (gięte blachy do przełączania prądu).
Aby uniknąć kontaktu ze sobą, komutatory są ustawione w odstępie 120° (360° ÷ 3 sztuki). Komutatory obracają się wraz z obrotem wału.
Jeden komutator jest podłączony do jednego końca cewki i drugiego końca cewki, a trzy komutatory i trzy cewki tworzą całość (pierścień) jako sieć obwodów.
Dwie szczotki są ustawione pod kątem 0° i 180°, aby stykać się z komutatorem.
Do szczotek podłączony jest zewnętrzny zasilacz prądu stałego, a prąd płynie w torze szczotka → komutator → cewka → szczotka.
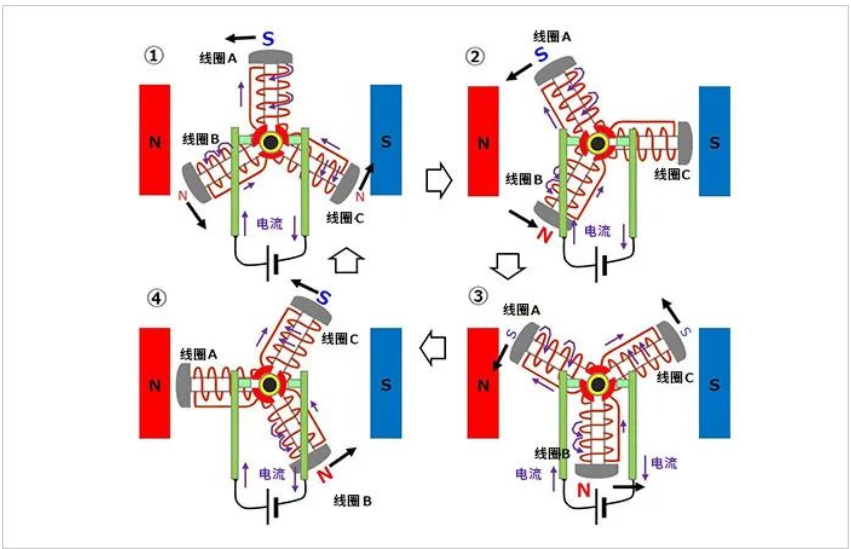
Zasada obrotu szczotkowego silnika prądu stałego
① Obróć w kierunku przeciwnym do ruchu wskazówek zegara od stanu początkowego
Cewka A znajduje się w najwyższej części i łączy zasilanie elektronarzędzia ze szczotkami, należy ustawić lewą stronę jako (+) i prawą stronę jako (-).
Z lewej szczotki przez komutator płynie duży prąd do cewki A.
Jest to konstrukcja, w której górna część (zewnętrzna) cewki A staje się biegunem S.
A ponieważ 1/2 prądu z cewki A przepływa od lewej szczotki do cewek B i C w przeciwnym kierunku do cewki A, zewnętrzne strony cewek B i C stają się słabymi biegunami N (oznaczonymi na rysunku nieco mniejszymi literami).
Pola magnetyczne generowane w tych cewkach oraz odpychające i przyciągające działanie magnesów powodują, że cewki poddawane są działaniu siły obrotowej w kierunku przeciwnym do ruchu wskazówek zegara.
② Dalszy obrót w kierunku przeciwnym do ruchu wskazówek zegara
Następnie załóżmy, że prawa szczotka styka się z obydwoma komutatorami w stanie, w którym cewka A jest obrócona o 30° w kierunku przeciwnym do ruchu wskazówek zegara.
Prąd cewki A przepływa w sposób ciągły od lewej szczotki do prawej szczotki, a zewnętrzna strona cewki pozostaje biegunem S.
Ten sam prąd, co cewka A przepływa przez cewkę B, a zewnętrzna strona cewki B staje się silniejszym biegunem N.
Ponieważ końce cewki C są zwarte przez szczotki, nie przepływa prąd i nie jest generowane pole magnetyczne.
Nawet w tym przypadku występuje siła obracająca się w kierunku przeciwnym do ruchu wskazówek zegara.
Cewka w górnej części od ③ do ④ jest stale poddawana działaniu siły poruszającej się w lewo, a dolna cewka jest stale poddawana działaniu siły poruszającej się w prawo i nadal obraca się w kierunku przeciwnym do ruchu wskazówek zegara
Kiedy cewka obraca się co 30° do ③ i ④, zewnętrzna strona cewki staje się biegunem S, gdy cewka znajduje się powyżej środkowej osi poziomej; gdy cewka znajduje się poniżej, staje się biegunem N i ruch się powtarza.
Innymi słowy, górna cewka jest wielokrotnie poddawana działaniu siły poruszającej się w lewo, a dolna cewka jest wielokrotnie poddawana działaniu siły poruszającej się w prawo (oba w kierunku przeciwnym do ruchu wskazówek zegara). Powoduje to, że wirnik obraca się przez cały czas w kierunku przeciwnym do ruchu wskazówek zegara.
Jeśli zasilanie zostanie podłączone do przeciwnej lewej szczotki (-) i prawej szczotki (+), w uzwojeniach stojana cewek generowane jest pole magnetyczne w przeciwnym kierunku, więc siła przyłożona do cewek przemieszcza się w przeciwnym kierunku i obraca się zgodnie z ruchem wskazówek zegara.
Ponadto po odłączeniu zasilania wirnik silnika szczotkowego przestaje się obracać, ponieważ jest pozbawiony pola magnetycznego, które utrzymuje go w ruchu.
Trójfazowy, pełnofalowy silnik bezszczotkowy
Wygląd i budowa trójfazowego, pełnofalowego silnika bezszczotkowego
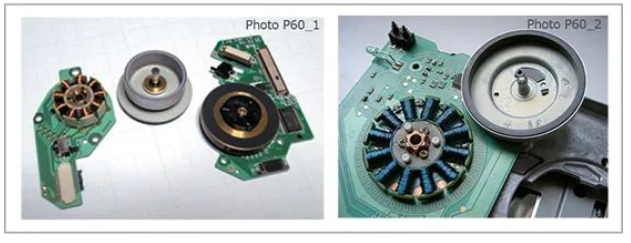
Poniższy rysunek przedstawia przykładowy wygląd i budowę silnika bezszczotkowego.
Po lewej stronie znajduje się przykład silnika wrzeciona używanego do obracania płyty w urządzeniu odtwarzającym płyty. Jest 9 cewek po trzy fazy x 3. Po prawej stronie znajduje się przykład silnika wrzeciona dla urządzenia FDD z 12 cewkami (trójfazowe x 4). Cewki są zamocowane na płycie i nawinięte na rdzeń.
Część w kształcie dysku po prawej stronie cewek to wirnik z magnesami trwałymi. Wał wirnika jest umieszczony w środku cewki i zakrywa część cewki, a magnesy trwałe otaczają obwód cewki.
Struktura wewnętrzna trójfazowego, pełnofalowego silnika bezszczotkowego i obwód zastępczy połączenia cewki
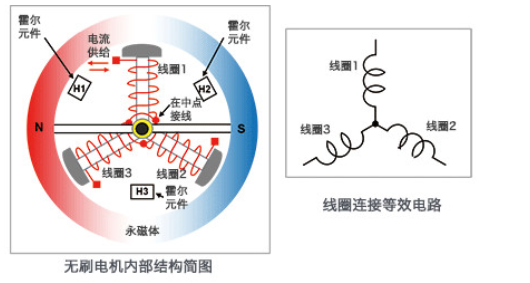
Następnie znajduje się szkic konstrukcji wewnętrznej i schemat zastępczy połączenia cewki.
Ten szkic struktury wewnętrznej jest przykładem silnika 2-biegunowego (2 magnesy), 3-szczelinowego (3 cewki) o bardzo prostej konstrukcji. Jest podobny do budowy silnika szczotkowego z taką samą liczbą biegunów i szczelin, ale strona cewki jest nieruchoma, a magnesy można obracać. Oczywiście nie ma szczotek.
W tym przypadku cewki są połączone w kształcie litery Y, a element półprzewodnikowy służy do dostarczania prądu do cewek, kontrolując dopływ i odpływ prądu w zależności od położenia obracających się magnesów.
W tym przykładzie element Halla służy do wykrywania położenia magnesu. Element Halla jest skonfigurowany pomiędzy cewką a cewką w celu wykrywania generowanego napięcia i wykorzystywania go jako informacji o położeniu w oparciu o natężenie pola magnetycznego. Na podanym wcześniej obrazie silnika wrzeciona FDD widać także element Halla służący do wykrywania położenia pomiędzy cewką a cewką (nad cewką).
Elementy Halla są dobrze znane jako czujniki magnetyczne.
Potrafi przeliczyć wielkość pola magnetycznego na wielkość napięcia i wskazać kierunek pola magnetycznego w wartościach dodatnich lub ujemnych.
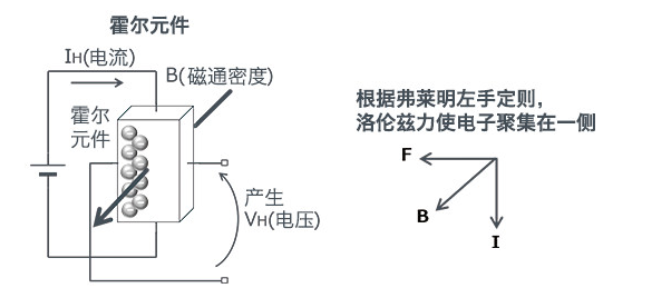
Poniżej znajduje się diagram przedstawiający efekt Halla.
Hall elements take advantage of the phenomenon that "when a current IH flows through a semiconductor and the magnetic flux B passes at right angles to the current, a voltage VH is generated in the direction perpendicular to the current and the magnetic field", a phenomenon discovered by American physicist Edwin Herbert Hall (Edwin Herbert Hall) and called "Hall effect".
Powstałe napięcie VH wyraża się następującym równaniem.
Jak pokazuje wzór, im wyższy prąd, tym wyższe napięcie. Właściwość ta jest często wykorzystywana do wykrywania położenia wirnika (magnesu).
Zasada obrotu trójfazowego, pełnofalowego silnika bezszczotkowego
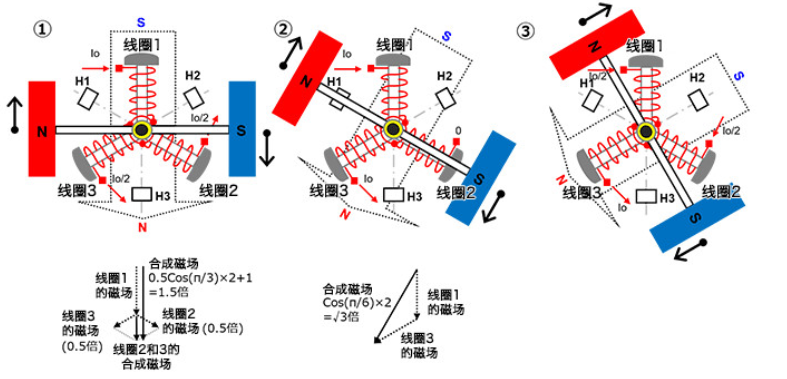
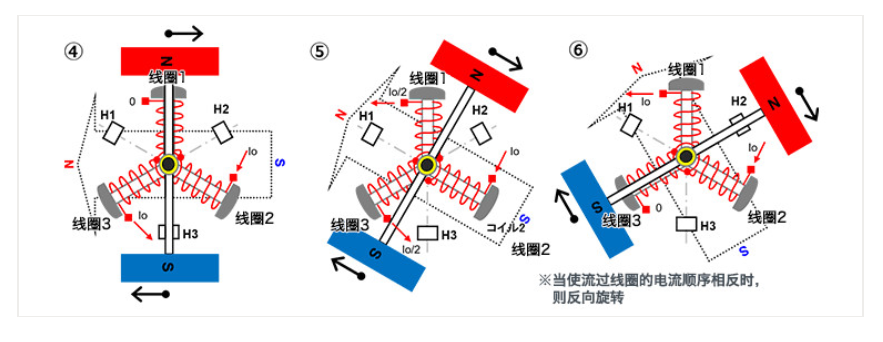
Zasada obrotu silnika bezszczotkowego zostanie wyjaśniona w kolejnych krokach ① do ⑥. Dla łatwego zrozumienia magnes trwały został tutaj uproszczony z koła do prostokąta.
①
W cewce trójfazowej niech cewka 1 będzie ustawiona na godzinie 12, cewka 2 na godzinie 4, a cewka 3 na godzinie 8. Niech biegun N 2-biegunowego magnesu trwałego będzie po lewej stronie, a biegun S po prawej stronie i będzie obrotowy.
Spraw, aby prąd Io popłynął do cewki 1, aby wytworzyć pole magnetyczne o biegunie S na zewnątrz cewki. Niech prąd Io/2 wypłynie z cewki 2 i cewki 3, aby wytworzyć pole magnetyczne o biegunie N na zewnątrz cewki.
Kiedy pola magnetyczne cewek 2 i 3 są syntetyzowane wektorowo, N-biegunowe pole magnetyczne jest generowane w dół, które jest 0,5 razy większe od pola magnetycznego generowanego, gdy prąd Io przepływa przez cewkę i staje się 1,5 razy większe po dodaniu do pola magnetycznego cewki 1. Wytwarza to syntetyczne pole magnetyczne pod kątem 90° w stosunku do magnesu trwałego, dzięki czemu można wygenerować maksymalny moment obrotowy, a magnes trwały obraca się zgodnie z ruchem wskazówek zegara.
Kiedy prąd w cewce 2 zmniejsza się, a prąd w cewce 3 zwiększa się w zależności od położenia obrotowego, syntetyczne pole magnetyczne również obraca się zgodnie z ruchem wskazówek zegara, a magnes trwały nadal się obraca.
②
W stanie obróconym o 30° prąd Io wpływa do cewki 1 tak, że prąd w cewce 2 wynosi zero, co powoduje, że prąd Io wypływa z cewki 3.
Zewnętrzna strona cewki 1 staje się biegunem S, a zewnętrzna strona cewki 3 staje się biegunem N. Kiedy wektor jest syntetyzowany, wytworzone pole magnetyczne jest √3 (≈1,72) razy większe od pola magnetycznego wytwarzanego, gdy prąd Io przepływa przez jedną cewkę. Wytwarza to również syntetyzowane pole magnetyczne pod kątem 90° w stosunku do pola magnetycznego magnesu trwałego i obraca się w kierunku zgodnym z ruchem wskazówek zegara.
Kiedy prąd dopływowy cewki 1 zmniejsza się w zależności od położenia obrotowego, prąd dopływowy cewki 2 zwiększa się od zera, a prąd odpływowy cewki 3 zwiększa się do Io, syntetyczne pole magnetyczne również obraca się zgodnie z ruchem wskazówek zegara, a magnes trwały nadal się obraca.
Zakładając, że prąd w każdej fazie jest sinusoidalny, wartość prądu wynosi tutaj Io × sin(π⁄3) = Io × √3⁄2. Dzięki syntezie wektorowej pola magnetycznego całkowity rozmiar pola magnetycznego wynosi (√3⁄2)2 × 2 = 1,5 razy więcej niż pole magnetyczne wytwarzane przez jedną cewkę. Gdy prądy w każdej fazie są sinusoidalne, wielkość pola magnetycznego syntezy wektorów jest 1,5 razy większa od pola magnetycznego wytwarzanego przez jedną cewkę, niezależnie od położenia magnesu trwałego, a pole magnetyczne tworzy się pod kątem 90° w stosunku do pola magnetycznego magnesu trwałego.
③
W stanie, w którym obrót trwa 30°, prąd Io/2 wpływa do cewki 1, prąd Io/2 wpływa do cewki 2, a prąd Io wypływa z cewki 3.
Zewnętrzna strona cewki 1 staje się biegunem S, zewnętrzna strona cewki 2 staje się również biegunem S, a zewnętrzna strona cewki 3 staje się biegunem N. Kiedy wektor jest syntetyzowany, wytworzone pole magnetyczne jest 1,5 razy większe od pola magnetycznego wytwarzanego, gdy prąd Io przepływa przez jedną cewkę (tak samo jak ①). Również tutaj generowane jest syntetyczne pole magnetyczne, ustawione pod kątem 90° w stosunku do pola magnetycznego magnesu trwałego i obracające się w kierunku zgodnym z ruchem wskazówek zegara.
④~⑥
Obróć w taki sam sposób, jak ① do ③.
W ten sposób, jeśli prąd wpływający do cewki będzie stale przełączany sekwencyjnie, zgodnie z położeniem magnesu trwałego, magnes trwały będzie się obracał w ustalonym kierunku. Podobnie, jeśli prąd zostanie odwrócony i kierunek syntetycznego pola magnetycznego zostanie odwrócony, będzie ono obracać się w kierunku przeciwnym do ruchu wskazówek zegara.
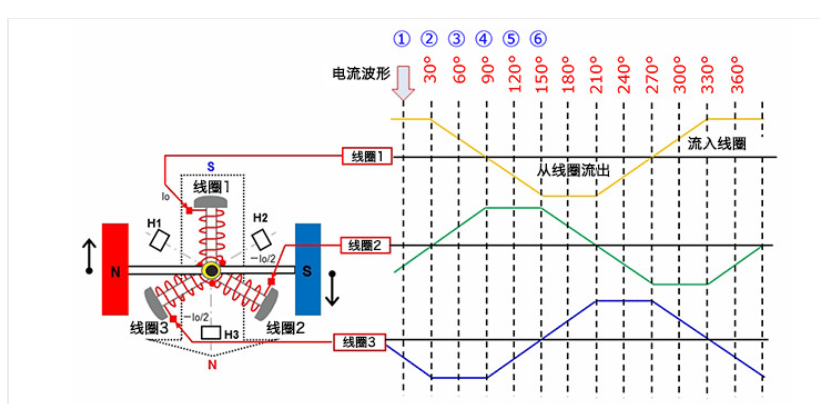
Poniższy diagram przedstawia prądy w każdej cewce dla każdego z etapów ① do ⑥ powyżej, po kolei. Zależność pomiędzy zmianą prądu i rotacją powinna być rozumiana w powyższym opisie.
Silniki krokowe
A stepper motor is a motor that can accurately control the rotation angle and speed synchronized with a pulse signal, also known as a "pulse motor. Stepper motors are widely used in equipment that requires positioning because accurate positioning can be achieved by open-loop control without the use of position sensors.
Budowa silnika krokowego (dwufazowy bipolarny)
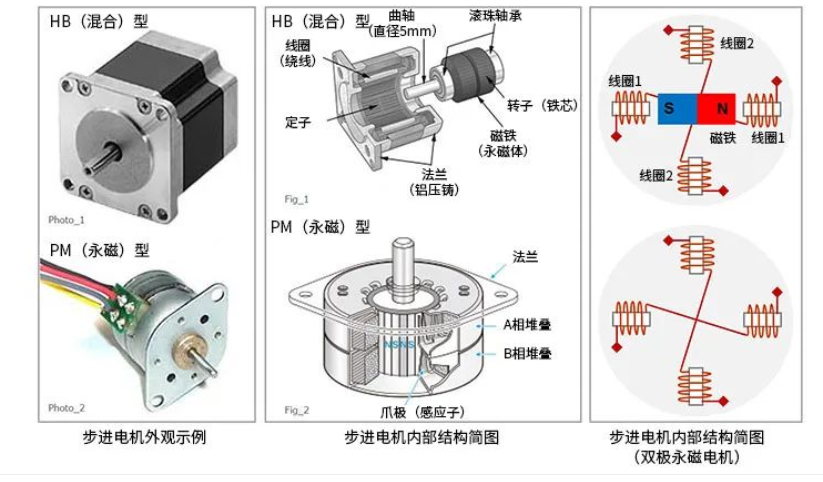
Poniższe diagramy, od lewej do prawej, przedstawiają przykład wyglądu silnika krokowego, szkic konstrukcji wewnętrznej oraz szkic koncepcji konstrukcji.
Na przykładzie wyglądu podano wygląd silników krokowych typu HB (hybrydowy) i PM (z magnesami trwałymi). Diagram konstrukcji w środku jest również podany dla typu HB i typu PM.
Silnik krokowy to konstrukcja, w której cewka jest zamocowana, a magnes trwały się obraca. Schemat koncepcyjny wewnętrznej budowy silnika krokowego po prawej stronie jest przykładem silnika PM wykorzystującego dwufazowe (dwa zestawy) cewek. W przykładzie podstawowej konstrukcji silnika krokowego cewki są skonfigurowane na zewnątrz, a magnesy trwałe są skonfigurowane od wewnątrz. Oprócz cewek dwufazowych istnieją również typy z większą liczbą faz, takie jak trójfazowe i pięciofazowe.
Niektóre silniki krokowe mają inną konstrukcję, ale w tym artykule podana jest podstawowa konstrukcja silnika krokowego, aby ułatwić wprowadzenie zasady jego działania. Mamy nadzieję, że w tym artykule zrozumiemy podstawową strukturę silników krokowych ze stałymi cewkami i obracającymi się magnesami trwałymi.
Podstawowa zasada działania silnika krokowego (wzbudzenie jednofazowe)
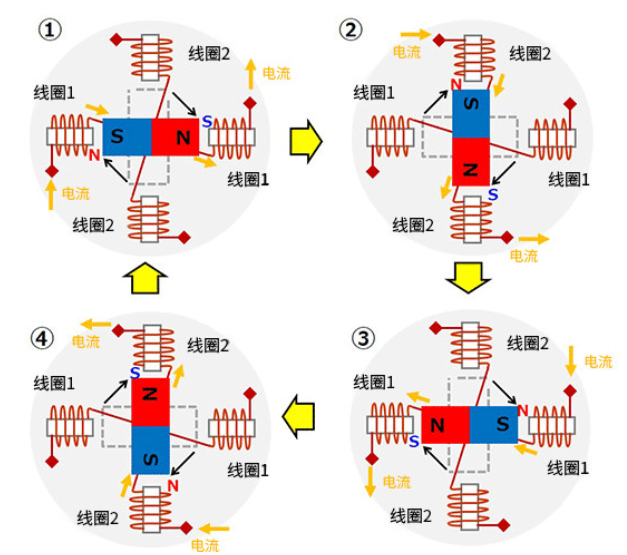
Poniższy schemat służy do przedstawienia podstawowej zasady działania silnika krokowego. Jest to przykład wzbudzenia każdej fazy (zestawu cewek) powyższych dwufazowych cewek bipolarnych. Założeniem diagramu jest to, że stan zmienia się z ① na ④. Cewki składają się odpowiednio z cewki 1 i cewki 2. Dodatkowo strzałki prądu wskazują kierunek przepływu prądu.
①
・Spraw, aby prąd płynął z lewej strony cewki 1 i wypływał z prawej strony cewki 1.
・Nie pozwól, aby prąd przepływał przez cewkę 2.
・W tym momencie wewnętrzna strona lewej cewki 1 staje się N, a wewnętrzna strona prawej cewki 1 staje się S.
・W rezultacie środkowy magnes trwały jest przyciągany przez pole magnetyczne cewki 1 i zmienia się w lewą stronę S i prawą stronę N i zatrzymuje się.
②
・Prąd cewki 1 zostaje zatrzymany, tak aby prąd wpływał od górnej strony cewki 2 i wypływał od dolnej strony cewki 2.
・Wewnętrzna strona górnej cewki 2 zmienia się na N, a wewnętrzna strona dolnej cewki 2 zmienia się na S.
・Magnes trwały jest przyciągany przez swoje pole magnetyczne i obraca się o 90° w prawo, aby się zatrzymać.
③
・Prąd cewki 2 zostaje zatrzymany, tak aby prąd wpływał z prawej strony cewki 1 i wypływał z lewej strony cewki 1.
・Wewnętrzna strona lewej cewki 1 staje się S, a wewnętrzna strona prawej cewki 1 staje się N.
・Magnes trwały jest przyciągany przez swoje pole magnetyczne i obraca się zgodnie z ruchem wskazówek zegara o kolejne 90°, aby się zatrzymać.
④
・Zatrzymaj prąd w cewce 1, tak aby prąd płynął od dolnej strony cewki 2 i wypływał z górnej strony cewki 2.
・Wewnętrzna strona górnej cewki 2 staje się S, a wewnętrzna strona dolnej cewki 2 staje się N.
・Magnes trwały jest przyciągany przez swoje pole magnetyczne i obraca się zgodnie z ruchem wskazówek zegara o kolejne 90°, aby się zatrzymać.
Silnik krokowy można obracać poprzez przełączanie prądu płynącego przez cewkę przez obwód elektroniczny w kolejności od ① do ④ powyżej. W tym przykładzie każde przełączenie powoduje obrót silnika krokowego o 90°.
Ponadto, gdy prąd przepływa w sposób ciągły przez cewkę, można utrzymać stan zatrzymania, a silnik krokowy może mieć moment trzymający. Nawiasem mówiąc, jeśli kolejność prądu przepływającego przez cewkę zostanie odwrócona, silnik krokowy może obracać się w odwrotnym kierunku.
Znajdź profesjonalnego producenta silników przemysłowych - silnik Dongchun China