Jaka jest różnica między silnikiem bezszczotkowym a silnikiem szczotkowym?
Jaka jest różnica między silnikiem synchronicznym a silnikiem asynchronicznym?
A co z silnikiem indukcyjnym z uzwojonym wirnikiem?
Czy wszystkie serwomotory są silnikami prądu przemiennego?
Czy wszystkie serwomotory są silnikami synchronicznymi?
Czy silniki krokowe należą do silników prądu stałego czy silników prądu przemiennego?
Czy serwomotor jest serwomotorem? ......
Mędrcy kiedyś powiedzieli: Jeśli wiedza nie jest systematyczna, jaka jest różnica między nią a akapitem?
Ale mądra książka z tym rozwlekłym tekstem, tą fantazyjną terminologią, tym wiarygodnym wyjaśnieniem, naprawdę patrzy na ludzi w chmurach.
Długo też przeszukiwałem Internet, nie znalazłem bardziej systematycznego wyjaśnienia budowy silników elektrycznych i zasad klasyfikacji, więc znalezienie i uporządkowanie kopii kosztowało mnie wiele wysiłku.
W tym artykule podjęto próbę wyjaśnienia systematycznej wiedzy prostym językiem i wykorzystano wiele animacji i obrazów, aby żywo wyrazić niejasną wiedzę.
Ze względu na moją ograniczoną wiedzę nieuniknione jest występowanie wielu błędów, proszę o poprawienie ekspertów, proszę nie wahać się i udzielić porady.
1. schemat objaśniający podstawowe typy silników elektrycznych
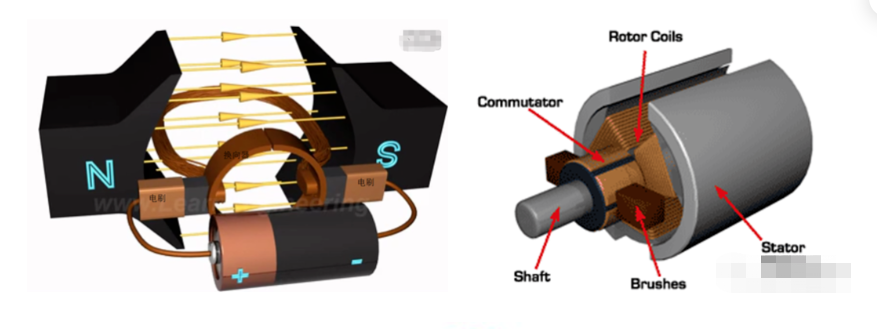
2. Silnik elektryczny prądu stałego - silnik szczotkowy
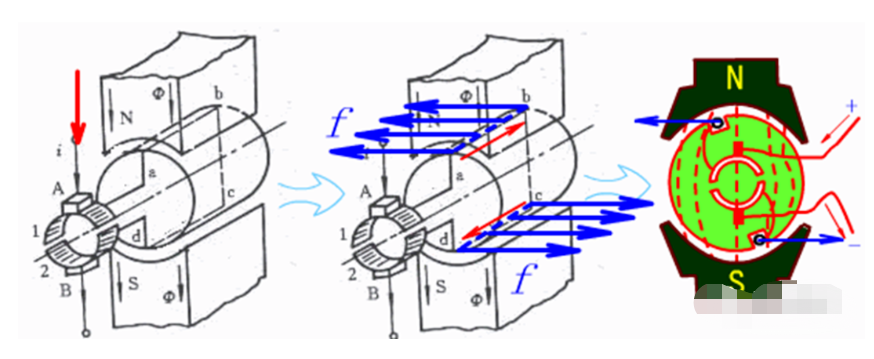
Przeczytaj fizykę ze szkoły średniej tej szumowiny, aby zbadać przewodnik pod napięciem w sile pola magnetycznego tej rzeczy, wytrenowaliśmy lewą rękę w złamaną dłoń, co jest dokładnie zasadą silnika indukcyjnego prądu stałego.
Wszystkie silniki elektryczne składają się ze stojana i wirnika, w silnikach elektrycznych prądu stałego, aby wirnik się obracał, należy stale zmieniać kierunek prądu, w przeciwnym razie wirnik może obrócić się tylko o pół obrotu, to jest jak pedał rowerowy.
Dlatego silniki prądu stałego potrzebują komutatorów.
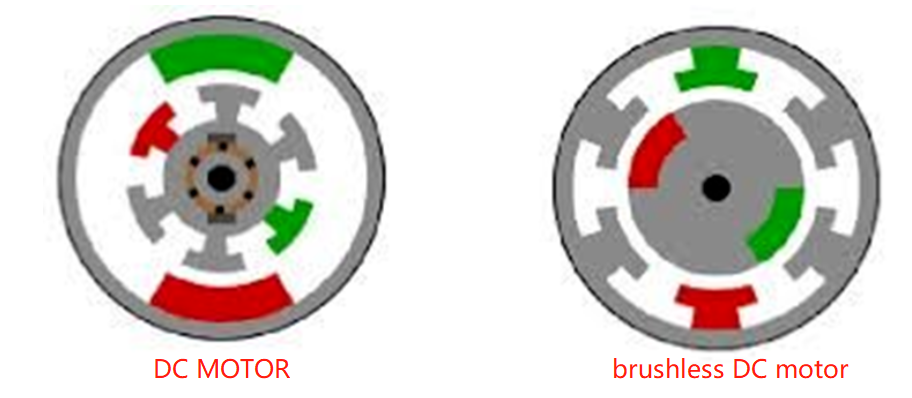
Ogólnie rzecz biorąc, szczotkowane silniki prądu stałego obejmują silniki szczotkowe i silniki bezszczotkowe.
Silnik szczotkowy nazywany jest również silnikiem indukcyjnym prądu stałego lub silnikiem szczotkowym węglowym, często nazywanym silnikiem szczotkowym prądu stałego.
Wykorzystuje komutację mechaniczną, biegun zewnętrzny nie porusza poruszającej się cewki wewnętrznej (twornicy), komutator i cewka wirnika obracają się razem, szczotki i magnesy nie poruszają się, więc tarcie komutatora i szczotki kończy przełączanie kierunku prądu.
Wady silnika szczotkowego.
1, mechaniczna komutacja iskier wytwarzanych przez tarcie komutatora i szczotek, zakłócenia elektromagnetyczne, wysoki poziom hałasu, krótka żywotność.
2, słaba niezawodność, wiele awarii, wymagających częstej konserwacji.
3, ze względu na obecność komutatora ograniczającego bezwładność wirnika, ograniczającego prędkość maksymalną, wpływającego na parametry dynamiczne.
Ponieważ ma tak wiele wad, dlatego jest nadal powszechnie stosowany, ponieważ ma wysoki moment obrotowy, prostą konstrukcję, łatwą konserwację (tj. wymianę szczotek węglowych), jest tani.
2. Silniki prądu stałego - silniki bezszczotkowe
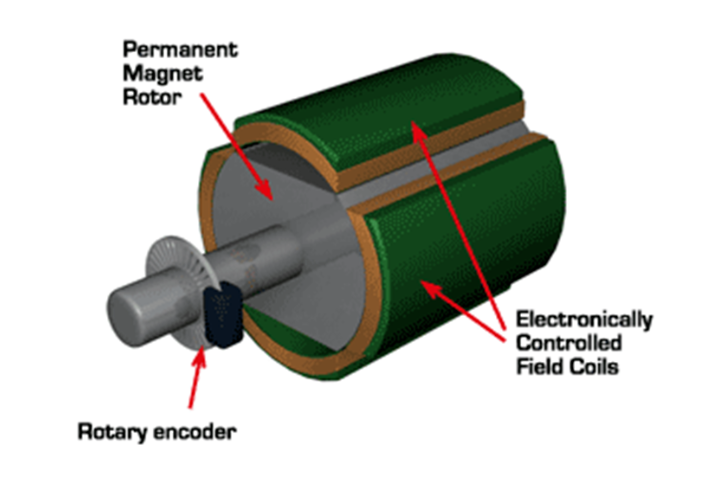
Silnik bezszczotkowy jest również nazywany w niektórych dziedzinach silnikiem z inwerterem prądu stałego (BLDC). Wykorzystuje komutację elektroniczną (czujnik Halla), cewka (twornik) nie porusza biegunów magnetycznych, wówczas magnes trwały może znajdować się na zewnątrz cewki lub wewnątrz cewki, więc występuje bezszczotkowy silnik z zewnętrznym wirnikiem i bezszczotkowy silnik z wirnikiem wewnętrznym
Silniki bezszczotkowe są zbudowane w taki sam sposób, jak silniki synchroniczne z magnesami trwałymi.
Jednak pojedynczy silnik bezszczotkowy nie jest kompletnym systemem zasilania. Bezszczotkowy zasadniczo musi być kontrolowany przez bezszczotkowy kontroler, znany również jako ESC, aby zapewnić ciągłą pracę.
To bezszczotkowy elektroniczny regulator (ESC) tak naprawdę decyduje o jego wydajności.
Ogólnie rzecz biorąc, istnieją dwa rodzaje prądów napędowych silników bezszczotkowych, jeden to fala prostokątna, a drugi to fala sinusoidalna.
Czasami ten pierwszy nazywany jest bezszczotkowym silnikiem prądu stałego, a drugi nazywa się serwomotorem prądu przemiennego, który jest dokładnie rodzajem serwosilnika prądu przemiennego.
Silniki bezszczotkowe działają na różne sposoby i można je podzielić na bezszczotkowe silniki z wirnikiem wewnętrznym i silniki bezszczotkowe z wirnikiem zewnętrznym.
Wirnik wewnętrzny jest trójfazowy, co jest droższe.
Wirnik zewnętrzny jest zwykle używany w wersji jednofazowej, cena jest dla ludzi, produkcja masowa była zbliżona do silnika ze szczotkami węglowymi, dlatego w ostatnich latach jest szeroko stosowany.
Cena wirnika zewnętrznego trójfazowego jest zbliżona do ceny wirnika wewnętrznego.
Cóż, jak można się domyślić, wadą silników szczotkowych jest zaleta silników bezszczotkowych.
Charakteryzuje się wysoką wydajnością, niskim zużyciem energii, niskim poziomem hałasu, długą żywotnością, wysoką niezawodnością, sterowaniem serwomechanizmem, bezstopniową prędkością konwersji częstotliwości (do bardzo dużej prędkości) i innymi zaletami.
Jest stosunkowo mniejszy niż szczotkowy silnik prądu stałego, sterowanie niż asynchroniczny silnik prądu przemiennego jest proste, moment rozruchowy ma dużą zdolność przeciążenia, co do wad... jest droższy niż szczotka, zła konserwacja.
2. Silnik prądu stałego – zasada regulacji prędkości
Regulacja prędkości silnika indukcyjnego prądu stałego: tzw. regulacja prędkości, czyli poprzez dostosowanie prędkości silnika do uzyskania wymaganego momentu obrotowego.
silnik prądu stałego z magnesami trwałymi poprzez regulację napięcia, rezystancji szeregowej, zmianę wzbudzenia może dotyczyć prędkości, ale rzeczywista regulacja napięcia jest najwygodniejsza i najczęściej stosowana, głównym zastosowaniem regulacji prędkości PWM.
W rzeczywistości PWM odbywa się za pomocą szybkiego przełącznika, aby uzyskać regulację napięcia prądu stałego, cykl, otwarcie przez długi czas, średnie napięcie jest wysokie, wyłączenie przez długi czas, średnie napięcie jest niskie, bardzo wygodne w regulacji, o ile prędkość przełączania Tak długo, jak prędkość przełączania jest wystarczająco duża, harmoniczne sieci są mniejsze, a prąd jest bardziej ciągły.
Jednak szczotki i komutator zużywają się długo, a jednocześnie podczas komutacji następuje ogromna zmiana prądu, przez co bardzo łatwo jest wytworzyć iskry.
Komutator i szczotki ograniczają moc i prędkość silnika indukcyjnego prądu stałego, co sprawia, że regulacja prędkości silnika indukcyjnego prądu stałego napotyka wąskie gardło.
W przypadku bezszczotkowego silnika indukcyjnego prądu stałego kontrola prędkości kontroluje jedynie napięcie wejściowe na powierzchni.
Jednak system samokontroli częstotliwości silnika (bezszczotkowy silnik prądu stałego jest wyposażony w czujnik położenia wirnika i inne urządzenie do rejestracji sygnału położenia wirnika, wykorzystujące sygnał położenia wirnika z tego urządzenia do sterowania momentem zmiany fazy urządzenia sterującego częstotliwością o zmiennym napięciu) automatycznie steruje częstotliwością w zależności od napięcia zmiennego, które jest prawie takie samo jak silnik prądu stałego (szczotkowanego), co jest bardzo wygodne. Bardzo wygodne.
Ponieważ w wirniku zastosowano magnesy trwałe, nie ma specjalnego uzwojenia wzbudzenia, w przypadku tej samej pojemności silnik jest mniejszy, lżejszy, bardziej wydajny, bardziej kompaktowy, bardziej niezawodny w działaniu, ma lepsze osiągi dynamiczne, w napędzie pojazdów elektrycznych i inne aspekty znalazły szerokie zastosowanie.
3. Silniki trójfazowe prądu przemiennego – silniki asynchroniczne
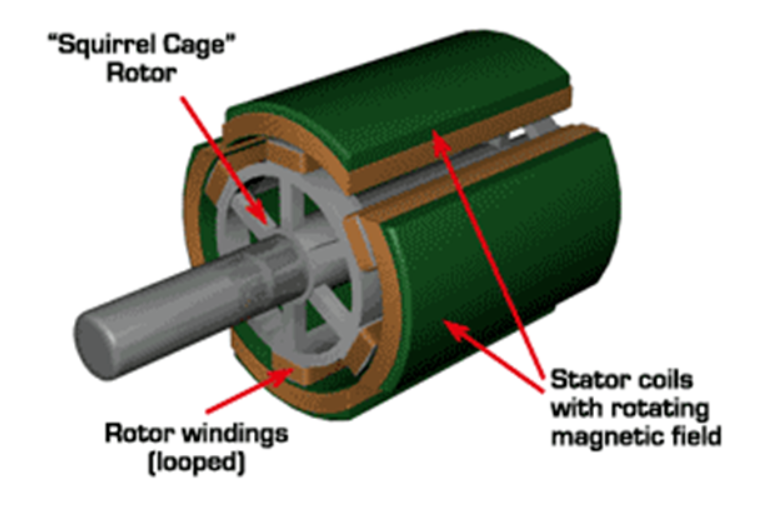
Silniki prądu przemiennego dzielą się na silniki synchroniczne i silniki asynchroniczne, silniki synchroniczne są najczęściej stosowane w generatorach, a silniki asynchroniczne są najczęściej stosowane w silnikach elektrycznych. Są to silniki indukcyjne klatkowe.
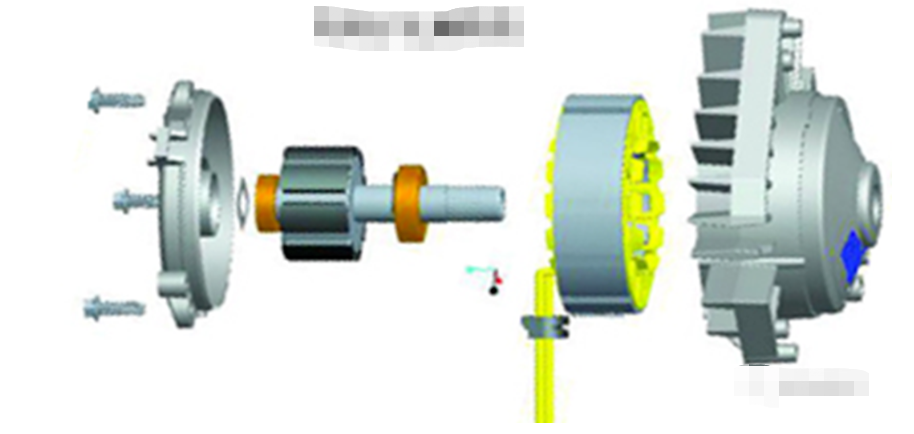
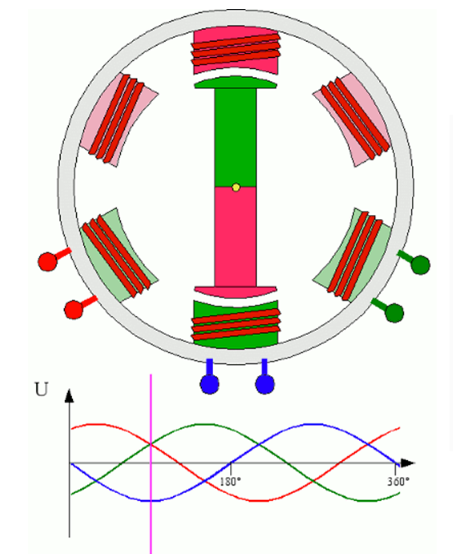
Obudowa silnika to stojan, a na stojanie znajdują się trzy symetryczne uzwojenia prądu przemiennego.
Gdy zmienia się kolejność trzech faz, powstaje wirujące syntetyczne pole magnetyczne, a prędkość obrotowa pola magnetycznego jest prędkością synchroniczną.
Prędkość synchroniczna n=60f/p, f to częstotliwość, p to liczba par biegunów, np. dla silnika 2-biegunowego podłączonego do sieci krajowej 50 Hz (czyli liczba par biegunów to 1 para), wówczas prędkość n=60*50/1=3000r/min.
Podobnie prędkość synchroniczna silników 4-biegunowych, 6-biegunowych i 8-biegunowych wynosi 1500, 1000 i 750.
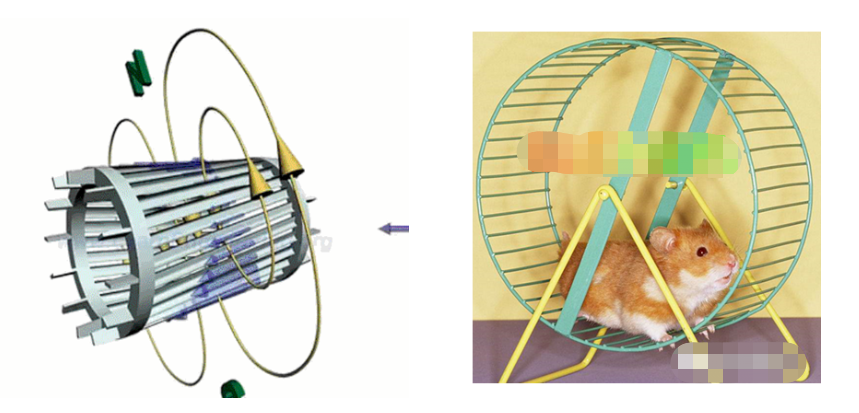
Silniki asynchroniczne mają prosty mechanizm z wirnikiem o zamkniętej cewce, na przykład klatkowym.
Cewka wirnika przetnie wirujące pole magnetyczne, aby wygenerować indukowany potencjał elektryczny, który z kolei generuje indukowany prąd, a ostatecznie wirujące pole magnetyczne.
Aby wirnik stał się elektromagnesem i podążał za obrotem pola magnetycznego stojana, taka musi być prędkość wirnika < wirujące pole magnetyczne stojana, aby przeciąć linie indukcji magnetycznej.
The public number "Mechanical Engineering Digest", a refueling station for engineers!
Oznacza to asynchroniczną prędkość wirnika <prędkość synchroniczna, istnieje różnica prędkości pomiędzy polem magnetycznym wirnika i stojana, dlatego nazywa się to silnikiem asynchronicznym.
Prędkość znamionowa silnika asynchronicznego różni się nieznacznie w zależności od producenta i wynosi około 2800+obr/min dla silnika 2-biegunowego, 1400+,950+,700+ dla 4-biegunowego, 6-biegunowego i 8-biegunowego silnika asynchronicznego.
Prędkość silnika asynchronicznego jest wysoka, gdy nie ma obciążenia, i maleje, gdy jest obciążenie.
Silnik asynchroniczny ma prostą konstrukcję, łatwą konserwację, niezawodne działanie i niską cenę, dlatego jest szeroko stosowany.
4. Silniki trójfazowe prądu przemiennego – silniki synchroniczne
Silnik synchroniczny.
Jeśli pozwolisz, aby prędkość wirnika = prędkość obrotu pola magnetycznego stojana, stanie się on silnikiem synchronicznym, w tym momencie konieczne jest przekształcenie stojana w elektromagnes lub magnes trwały, to znaczy zasilenie stojana napięciem, w tym momencie nie trzeba już przecinać linii indukcji magnetycznej, która może się obracać, prędkość obrotowa i prędkość obrotowa pola magnetycznego są takie same, to znaczy tworzenie się silnika synchronicznego.
Konstrukcja wirnika silnika synchronicznego jest bardziej złożona niż silniki asynchroniczne, wysokie ceny, w okresie produkcyjnym nie są tak powszechnie stosowane jak silniki asynchroniczne, stosowane głównie jako generatory, obecnie elektrownie cieplne, elektrownie wodne, turbiny parowe, turbiny hydrauliczne są w zasadzie silnikami synchronicznymi.
5. Silnik prądu przemiennego trójfazowego – regulacja prędkości silników asynchronicznych
Regulacja prędkości silnika asynchronicznego: teoretycznie sterowanie silnikiem asynchronicznym, częstotliwość, napięcie lub rezystancja wirnika, rozkład biegunów silnika może być regulacją prędkości, ale w praktyce można uzyskać nieskończoną regulację prędkości za pomocą metody regulacji częstotliwości i napięcia do osiągnięcia.
Ze względu na to, że zakres prędkości regulacji napięcia nie jest duży, ogólnie można go stosować tylko w sytuacjach, gdy wymagania dotyczące kontroli prędkości nie są duże, a zastosowanie nie jest powszechne.
Regulacja prędkości ze zmienną częstotliwością: Być może słyszeliśmy o częstotliwości.
Pełna nazwa konwersji częstotliwości to Zmienne napięcie o zmiennej częstotliwości (VVVF), co oznacza, że napięcie zmienia się wraz ze zmianą częstotliwości, dzięki czemu zakres prędkości silnika asynchronicznego jest wystarczająco duży.
Przetwornice częstotliwości można podzielić na dwie szerokie kategorie: przetwornice częstotliwości AC-AC i przetwornice częstotliwości AC-DC.
Falownik AC-DC: Moc prądu przemiennego jest bezpośrednio przekształcana na moc prądu przemiennego o innej częstotliwości za pomocą elektroniki mocy.
Maksymalna częstotliwość wyjściowa nie może przekraczać połowy częstotliwości wejściowej, dlatego jest powszechnie stosowana tylko w systemach o niskiej prędkości i dużej wydajności i może wyeliminować potrzebę stosowania ogromnej przekładni redukcyjnej.
Falownik AC-DC najpierw prostoje prąd przemienny na prąd stały, a następnie zamienia go na prąd przemienny z kontrolowaną częstotliwością i napięciem za pomocą falownika. Dzięki technologii PWM ten rodzaj falownika może realizować szeroki zakres zmiennego napięcia i częstotliwości.
W przypadku pojazdów elektrycznych silnik asynchroniczny jest trwały, ma dużą zdolność przeciążania, a algorytm sterowania jest tak dojrzały, że można go w pełni wykorzystać.
6. Silnik trójfazowy - regulacja prędkości obrotowej silnika synchronicznego
Synchroniczna regulacja prędkości silnika:
Maszyny synchroniczne nie mają zakresu regulacji, a napięcie sterujące nie może zmieniać prędkości po określeniu konstrukcji, dlatego przed pojawieniem się przetwornic częstotliwości silniki synchroniczne były całkowicie nieuregulowane.
Wygląd przetwornicy częstotliwości sprawia, że silnik synchroniczny prądu przemiennego ma również ogromny zakres regulacji prędkości obrotowej, ponieważ jego wirnik ma również niezależne wzbudzenie (magnes trwały lub wzbudzenie elektryczne), jego zakres regulacji prędkości jest szerszy niż w przypadku silnika asynchronicznego, a silnik synchroniczny otrzymał nowe życie.
Układ sterowania prędkością i częstotliwością silnika synchronicznego o zmiennym napięciu i zmiennej częstotliwości można podzielić na sterowane inaczej sterowanie zmienną prędkością i samokontrolowane sterowanie zmienną prędkością.
W przypadku innej sterowanej regulacji prędkości ze zmienną częstotliwością jest ona podobna do regulacji zmiennej częstotliwości silnika asynchronicznego, który może być kontrolowany przez SVPWM i inne metody sterowania zgodnie z jego modelem matematycznym, a jego działanie jest lepsze niż w przypadku zwykłego asynchronicznego silnika prądu przemiennego.
Samosterujący silnik synchroniczny z falownikiem miał w procesie rozwoju różne nazwy, takie jak silnik bez komutatora; w przypadku stosowania magnesów trwałych i wprowadzania trójfazowej fali sinusoidalnej można go nazwać silnikiem synchronicznym z magnesami trwałymi o fali sinusoidalnej; a jeśli wprowadzana jest fala prostokątna, to można ją nazwać silnikiem synchronicznym z magnesami trwałymi o fali trapezowej, tak, jest podobny do wspomnianej wcześniej bezszczotkowej maszyny prądu stałego (BLDM), nie czujemy, że zakręcił się duży krąg rapu. Wróć, ale teraz musisz lepiej zrozumieć zmienną prędkość, więc bezszczotkowy silnik prądu stałego podczas korzystania z wejścia prądu stałego, ale wykorzystanie technologii konwersji częstotliwości silnika synchronicznego (ta sama struktura co silnik synchroniczny z magnesami trwałymi), w Modelu 3 dotyczącym stosowania bezszczotkowego silnika prądu stałego.
7. Silnik asynchroniczny prądu przemiennego jednofazowy - silnik jednofazowy o wzbudzeniu szeregowym prądu przemiennego (szczotka)
Jednofazowy silnik wzbudzony szeregowo prądu przemiennego, powszechnie znany jako silnik wzbudzony szeregowo lub silnik uniwersalny (nazwa obca UniversalMotor, nazwana ze względu na uniwersalność prądu przemiennego i stałego), uzwojenie twornika i uzwojenie wzbudzenia są połączone szeregowo, aby współpracować.
Jednofazowy silnik wzbudzony szeregowo jest również nazywany silnikiem szeregowym podwójnego zastosowania AC-DC, który może pracować z zasilaniem prądem przemiennym lub prądem stałym.
The public number "Mechanical Engineering Literature", the refueling station for engineers!
Zaletami jednofazowego silnika wzbudzonego szeregowo jest to, że ma dużą prędkość, wysoki moment rozruchowy, mały rozmiar, niewielką wagę, niełatwy do zablokowania obrót, szeroki zakres stosowanego napięcia i może być regulowana prędkość za pomocą metody regulacji napięcia, co jest proste i łatwe do zrealizowania.
Dlatego jest szeroko stosowany w elektronarzędziach, takich jak szlifierka kątowa, wiertarka ręczna itp.
Struktura jednofazowego silnika wzbudzonego szeregowo jest bardzo podobna do konstrukcji silnika wzbudzonego szeregowo prądu stałego, główna różnica polega na tym, że rdzeń stojana jednofazowego silnika wzbudzonego szeregowo musi być wykonany z laminowanej stali krzemowej, podczas gdy bieguny magnetyczne prądu stałego mogą być wykonane zarówno z konstrukcji laminowanej, jak i integralnej.
Jednofazowa regulacja prędkości silnika szeregowo wzbudzonego, większość metod stosowanych do regulacji napięcia, polega na zmianie potencjału elektrycznego.
Metoda regulacji napięcia jednofazowego silnika wzbudzonego szeregowo wykorzystuje kontrolowaną regulację napięcia z przesunięciem fazowym, która wykorzystuje napięcie wyzwalające tyrystora SCR do opóźnienia w stosunku do napięcia wejściowego, aby uzyskać wyzwalacz napięcia wejściowego z przesunięciem fazowym.
Wdrożenie obejmuje metody sprzętowe i programowe.
Metoda regulowanego napięcia, wykorzystująca technologię kontroli prędkości sterowanej krzemem, charakteryzuje się prostą linią, niewielkimi rozmiarami komponentów i innymi cechami prostej i skutecznej metody kontrolowanej krzemem
(a) krzywa zmian prądu przemiennego;
(b) Kierunek obrotu wirnika, gdy prąd jest dodatnią półfali
(c) Kierunek obrotu wirnika, gdy prąd jest ujemną półfali
8. Silnik asynchroniczny prądu przemiennego jednofazowy - silnik klatkowy jednofazowy prądu przemiennego (bezszczotkowy)
Prąd jednofazowy przepływający przez uzwojenie twornika wytwarza pulsujące pole magnetyczne, a nie wirujące pole magnetyczne, dlatego jednofazowe silniki asynchroniczne nie mogą być samoczynnie uruchamiane.
Aby rozwiązać problem rozruchu, jednofazowe silniki asynchroniczne zasilane prądem przemiennym są często faktycznie wykonane jako dwufazowe.
Uzwojenie główne zasilane jest bezpośrednio z zasilacza jednofazowego; uzwojenie wtórne różni się przestrzennie od uzwojenia głównego o 90° (kąt elektryczny równy kątowi mechanicznemu podzielonemu przez liczbę par biegunów silnika).
Uzwojenie wtórne podłącza się do jednofazowego źródła prądu przemiennego po szeregowym połączeniu kondensatora lub rezystora, tak aby prąd przez nie przepływający i prąd w uzwojeniu głównym miały określoną różnicę faz.
To sprawia, że syntetyczne pole magnetyczne jest eliptycznym polem wirującym, a być może nawet zbliżonym do kołowego pola wirującego.
W ten sposób silnik uzyskuje moment rozruchowy.
Silnik wykorzystujący metodę separacji faz oporowych jest niedrogi, na przykład uzwojenie wtórne można nawinąć cieńszym drutem, ale efekt separacji faz jest słaby, a rezystancja zużywa energię.
Po uruchomieniu silnika i osiągnięciu określonej prędkości uzwojenie wtórne jest zwykle usuwane automatycznie za pomocą przełącznika odśrodkowego zamontowanego na wale silnika, aby zmniejszyć straty rezystancyjne i poprawić wydajność pracy.
Zwykle stosuje się go, gdy wymagany moment rozruchowy nie jest wysoki, np. w przypadku małej tokarki, małej lodówki itp. Wadą jest to, że nie można regulować prędkości.
Możliwe jest zbliżenie syntetycznego pola magnetycznego silnika do kołowego wirującego pola magnetycznego w pewnym punkcie pracy silnika, aby uzyskać lepsze właściwości robocze.
Aby silnik asynchroniczny dwufazowy uzyskał lepszą wydajność rozruchową lub lepszą charakterystykę roboczą, lub jedno i drugie, wymagana pojemność (wielkość wartości) jest inna i można ją podzielić na trzy rodzaje
9. silniki krokowe - silniki krokowe z otwartą pętlą
Silniki krokowe (z otwartą pętlą) to silniki sterowane w otwartej pętli, które przekształcają sygnały impulsów elektrycznych na przemieszczenia kątowe i są niezwykle szeroko stosowane.
In the case of non-overload, the speed and stop position of the motor depends only on the frequency of the pulse signal and the number of pulses, and is not affected by changes in the load, when the stepper driver receives a pulse signal, it drives the stepper motor to rotate a fixed angle, called the "step angle", its rotation is to run at a fixed angle step by step. The rotation is run step by step at a fixed angle.
Liczbę impulsów można kontrolować w celu kontrolowania wielkości przemieszczenia kątowego, aby osiągnąć cel, jakim jest dokładne pozycjonowanie; jednocześnie można kontrolować częstotliwość impulsów, aby kontrolować prędkość i przyspieszenie obrotu silnika, aby osiągnąć cel regulacji prędkości.
Silnik krokowy to rodzaj silnika indukcyjnego, który wykorzystuje obwód elektroniczny, tj. sterownik, do zamiany prądu stałego na wielofazowy prąd sterujący taktowaniem zasilany z podziałem czasu.
Chociaż silniki krokowe są zasilane prądem stałym, nie można ich rozumieć jako silników prądu stałego, które są silnikami mocy, które przekształcają energię elektryczną prądu stałego w energię mechaniczną, podczas gdy silniki krokowe są silnikami sterującymi w pętli otwartej, które przekształcają sygnały impulsów elektrycznych na przemieszczenie kątowe.
10. Silnik krokowy - porównanie serwa krokowego
Należy pamiętać, że silniki krokowe są używane w zastosowaniach o niskiej prędkości - nie więcej niż 1000 obr./min na minutę, najlepszy zakres roboczy to 150 ~ 500 obr./min (zwiększanie w pętli zamkniętej do 1500).
Dwufazowy silnik krokowy przy 60 ~ 70 obr./min jest podatny na zjawisko rezonansu przy niskiej prędkości, generując wibracje i hałas, których należy unikać poprzez zmianę współczynnika redukcji, zwiększenie drobnej frakcji, dodanie tłumików magnetycznych itp.
Środki ostrożności dotyczące dokładności podziału, gdy poziom podziału jest większy niż 4, nie można zagwarantować dokładności kąta kroku, wymagania dotyczące wysokiej precyzji, najlepiej jest przełączyć się na więcej faz (tj. mniejszy kąt kroku) silnika krokowego lub silnika krokowego z zamkniętą pętlą, serwomotoru.
(Pętla otwarta) silnik krokowy i silnik serwo 7 różnych.
Dokładność sterowania - dokładność sterowania serwomotorem można ustawić zgodnie z enkoderem, wyższa dokładność.
B charakterystyka niskich częstotliwości - silniki krokowe są podatne na wibracje przy niskich częstotliwościach, serwosilniki nie.
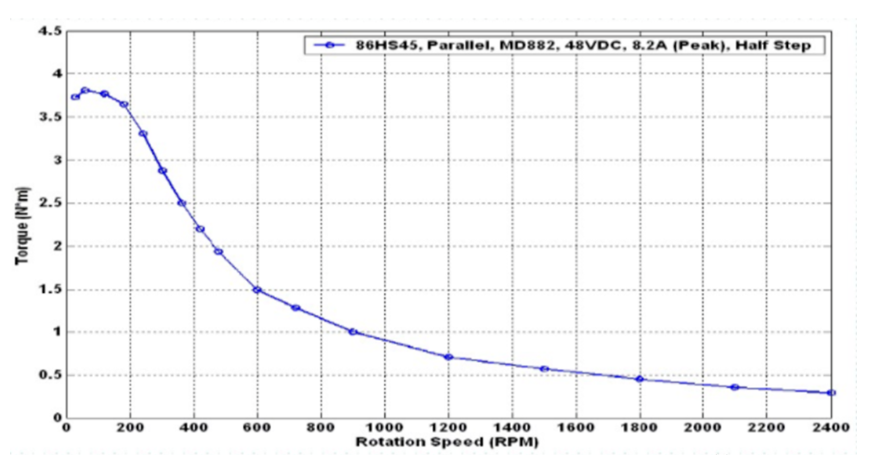
C charakterystyka momentowo-częstotliwościowa - moment silnika krokowego maleje wraz ze wzrostem prędkości, więc jego maksymalna prędkość robocza jest na ogół <1000 obr/min, serwomotor przy prędkości znamionowej (zazwyczaj 3000 obr/min) może generować znamionowy moment obrotowy, przy prędkości znamionowej powyżej stałej mocy wyjściowej, maksymalna prędkość do 5000 obr/min;.
D zdolność przeciążeniowa - silnik krokowy nie może być przeciążany, maksymalny moment obrotowy serwo silnika można przeciążać 3 razy.
Wydajność operacyjna E - silnik krokowy do sterowania w pętli otwartej, silnik serwo przy sterowaniu w pętli zamkniętej.
Odpowiedź prędkości F-czas rozruchu silnika krokowego 0,15 ~ 0,5 s, silnik serwo 0,05 ~ 0,1, najszybszy 0,01 s, aby osiągnąć znamionowe 3000r/min.
Wskaźniki wydajności G - sprawność silnika krokowego około 60%, serwomotoru około 80%.
W rzeczywistym zastosowaniu okaże się, że: serwosilnik jest drogi, drogi spośród wielu, dlatego silniki synchroniczne są szerzej stosowane, szczególnie w przypadku wymagań dotyczących dokładności pozycjonowania, nie są bardzo wysokie wymagania dotyczące napędu pasowego synchronicznego, przenośnika z płaskim pasem i przy innych okazjach często używany jest silnik krokowy.
11. Silniki krokowe - silniki krokowe o zamkniętej pętli
Silniki krokowe z zamkniętą pętlą: Oprócz silników krokowych z zamkniętą pętlą, istnieją silniki krokowe, które mają enkoder dodany na końcu silnika, umożliwiający sterowanie w pętli zamkniętej.
Sterowanie silnikami krokowymi w pętli zamkniętej wykorzystuje sprzężenie zwrotne położenia i/lub prędkości w celu określenia przejść fazowych odpowiednich do położenia wirnika, co może znacznie poprawić wydajność silników krokowych.
Systemy serwo bez zjawisk pozakrokowych.
Zalety silników krokowych z zamkniętą pętlą.
1. Szybka reakcja. W porównaniu do silników garniturowych, stepper z zamkniętą pętlą bardzo dobrze wykonuje polecenia pozycjonowania, więc czas pozycjonowania jest bardzo krótki. W przypadku częstego uruchamiania/zatrzymywania czas pozycjonowania można znacznie skrócić.
2. Wygeneruj większy moment obrotowy niż zwykłe serwo. Zrekompensuj brak utraty kroku i wibracji przy niskiej prędkości zwykłego systemu krokowego.
3. Wysoki moment obrotowy może być generowany nawet przy 100% obciążeniu, bez utraty działania krokowego, bez uwzględnienia utraty momentu obrotowego i innych problemów, takich jak zwykłe systemy krokowe.
4. Stosując napęd w pętli zamkniętej, wydajność można zwiększyć do 7,8 razy, moc wyjściową można zwiększyć do 3,3 razy, a prędkość można zwiększyć do 3,6 razy.
Może uzyskać wyższą prędkość pracy, bardziej stabilną i płynniejszą prędkość niż sterowanie w otwartej pętli.
5. Silnik krokowy będzie całkowicie nieruchomy po zatrzymaniu, bez zjawiska mikrowibracji występującego w zwykłym serwomechanizmie.
Może zastąpić zastosowanie serwomechanizmu ogólnego przeznaczenia, gdy wymagane jest tanie i wysoce precyzyjne pozycjonowanie.
12. silnik krokowy - porównanie serwa krokowego w zamkniętej pętli
Silniki krokowe z zamkniętą pętlą automatycznie dostosowują wielkość prądu uzwojenia w zależności od wielkości obciążenia, ciepła i wibracji są mniejsze niż w przypadku silników krokowych z otwartą pętlą, występuje sprzężenie zwrotne enkodera, więc dokładność jest wyższa niż w przypadku zwykłych silników krokowych, reakcja silnika niż w przypadku silników krokowych z otwartą pętlą jest wolniejsza niż serwomotory szybciej, podczas pracy występuje błąd pozycji, błąd będzie stopniowo zmniejszać się w milisekundach po zatrzymaniu polecenia.
Wysoki moment obrotowy niż silnik krokowy z otwartą pętlą, typowe zastosowania w zakresie 0-1500 obr./min.
Podsumowując: silnik krokowy z zamkniętą pętlą, niski koszt, wysoka wydajność, brak drgań, brak mikrowibracji zatrzymujących, wysoka sztywność, brak prostowania, duża prędkość, wysoka reakcja dynamiczna itp., zastępuje drogie systemy serwo, niskiej klasy systemy krokowe z otwartą pętlą i inne opłacalne rozwiązania
13. Silnik serwo – ogólny silnik serwo
Silnik serwo (serwosilnik), zwany także silnikiem siłownika, może sprawić, że prędkość sterowania, dokładność położenia będzie bardzo dokładna, może przekształcić sygnał napięciowy na moment obrotowy i prędkość w celu napędzania obiektu sterującego.
W przeciwieństwie do podstawowej konstrukcji silnika krokowego, serwomotor jest standardowym silnikiem prądu stałego lub silnikiem indukcyjnym prądu przemiennego, ponieważ obwód sterujący znajduje się na zewnątrz silnika, a część silnika wewnątrz.
Serwomotor wykorzystuje impulsy do pozycjonowania. Gdy serwomotor otrzyma 1 impuls, obraca się o kąt odpowiadający 1 impulsowi.
Za każdym razem, gdy silnik obróci się o kąt, enkoder wyśle odpowiednią liczbę impulsów sprzężenia zwrotnego. Impulsy sprzężenia zwrotnego i impulsy odbierane przez serwonapęd tworzą sterowanie w pętli zamkniętej, dzięki czemu serwonapęd może bardzo precyzyjnie sterować obrotami silnika, aby osiągnąć precyzyjne pozycjonowanie.
Sterowanie serwomotorem: Ogólnie rzecz biorąc, serwomotory do zastosowań przemysłowych są sterowane przez trzy pętle, a mianowicie pętlę prądową, pętlę prędkości i pętlę położenia, które mogą przekazywać informację zwrotną odpowiednio o przyspieszeniu kątowym, prędkości kątowej i położeniu obrotowym pracy silnika.
Układ steruje prądem napędowym każdej fazy silnika poprzez sprzężenie zwrotne tych trzech faz, dzięki czemu prędkość i położenie silnika mogą działać dokładnie zgodnie z harmonogramem.
Serwo AC charakteryzuje się stałym momentem obrotowym przy prędkości znamionowej, wspólna moc 200 W, 400 W o niskiej i średniej bezwładności. Prędkość znamionowa serwa AC wynosi 3000 obr./min, najwyższa prędkość to 5000 obr./min, duża prędkość.
Moment obrotowy jest proporcjonalny do prądu, więc może pracować w trybie momentu obrotowego, np. Śruby blokujące, zaciski zaciskowe i inne okazje wymagające stałego momentu obrotowego.
Hałas i wibracje podczas pracy serwa AC są bardzo małe i wytwarzają niewiele ciepła.
Ta sama wielkość bezwładności silnika, bezwładność wirnika jest niewielka, bezwładność serwa 400 W jest równoważna jedynie bezwładności wirnika silnika krokowego 57 bazowego 2 NM.
Serwo ma krótkotrwałą zdolność do przeciążania, przy wyborze należy wziąć pod uwagę mnożnik przeciążenia silnika podczas przyspieszania i zwalniania.
Serwo wykorzystuje sterowanie w pętli zamkniętej i ma ten sam błąd śledzenia pozycji, co stepper w zamkniętej pętli.
Serwo wymaga uruchomienia przed użyciem.
Oryginalny moment obrotowy silnika krokowego i serwo nie wystarczy, często trzeba współpracować z reduktorem, można zastosować zestaw przekładni redukcyjnej lub reduktor planetarny.
6. Silnik serwo - serwo
Serwo to klasa serwomotorów prądu stałego, stosowana po raz pierwszy w małych modelach samolotów, a obecnie stosowana w przegubach małych robotów.
Z analizy strukturalnej wynika, że serwo składa się z małego silnika prądu stałego oraz czujników, układów sterujących i zestawów przekładni redukcyjnych, które są zamontowane w zintegrowanej obudowie.
Posiada możliwość sterowania kątem obrotu poprzez sygnał wejściowy (najczęściej sygnał PWM, ale także sygnał cyfrowy).
Ponieważ jest to wersja uproszczona, oryginalne trzypętlowe sterowanie serwomotorem zostało uproszczone do jednej pętli, tj. wykrywana jest tylko pętla położenia.
Tanim rozwiązaniem jest potencjometr, który jest wykrywany przez rezystor, natomiast zaawansowane rozwiązanie wykorzystuje czujnik Halla lub enkoder.
Ogólne serwa są niedrogie i kompaktowe, ale mają bardzo niską dokładność i słabą zdolność uspokajania pozycji i mogą zaspokoić wiele niskich potrzeb.
Wraz z rozwojem małych robotów klasy konsumenckiej, jaki nastąpił w ciągu ostatnich dwóch lat, małe i lekkie serwa natychmiast stały się najbardziej odpowiednimi elementami połączeń.
Jednak przeguby robotów wymagają znacznie wyższej wydajności niż serwomechanizmy powietrzne, a jako produkt komercyjny wymagają również serwomechanizmów znacznie wyższej jakości niż odtwarzacze typu „zrób to sam”.
Zapraszamy do podzielenia się z nami dodatkowymi informacjami na temat silników elektrycznych w obszarze komentarzy!
W przypadku jakichkolwiek zapytań dotyczących silnika elektrycznego prosimy o kontakt z profesjonalnym silnikiem elektrycznym producent W Chiny następująco:
Silnik Dongchun oferuje szeroką gamę silników elektrycznych stosowanych w różnych gałęziach przemysłu, takich jak transport, infrastruktura i budownictwo.
 Przejdź do treści