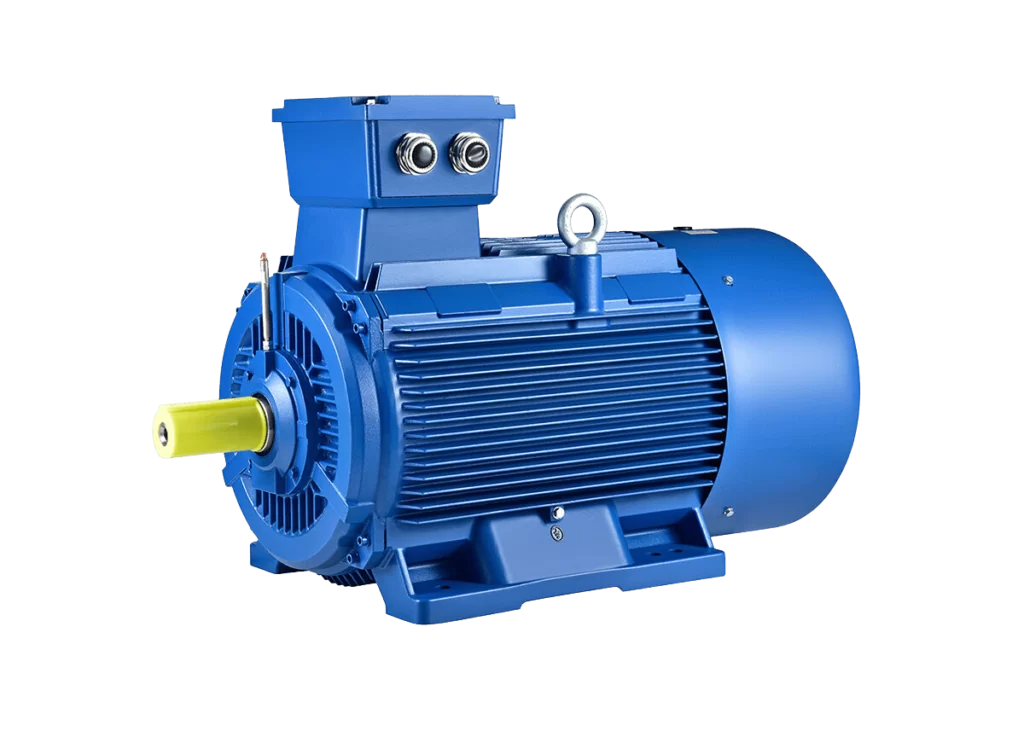
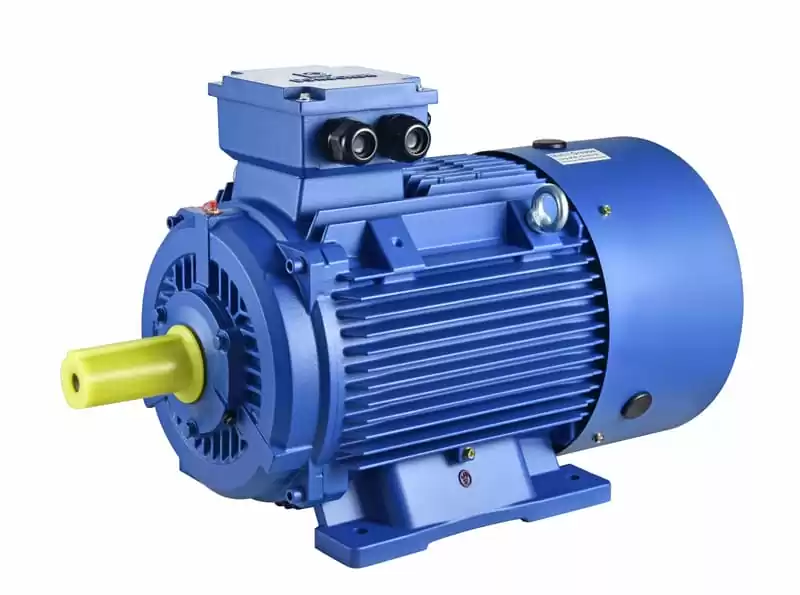
Wszyscy wiemy, że przetwornica częstotliwości to technologia, którą należy opanować w pracach elektrycznych, a wykorzystanie przetwornicy częstotliwości do sterowania silnikami jest powszechną metodą w sterowaniu elektrycznym; niektóre wymagają również biegłości.
Dzisiaj podsumujemy i uporządkujemy odpowiednią wiedzę w oparciu o naszą ograniczoną wiedzę. Treść może się powtarzać, ale celem jest podzielenie się ze wszystkimi wspaniałym związkiem pomiędzy przetwornicami częstotliwości i silnikami.
Po pierwsze, po co używać przetwornicy częstotliwości do sterowania silnikiem?
Najpierw krótko zrozummy te dwa urządzenia.
Silnik jest obciążeniem indukcyjnym, które utrudnia zmiany prądu. Podczas uruchamiania spowoduje to dużą zmianę prądu.
Przetwornica częstotliwości to urządzenie wykorzystujące działanie półprzewodnikowych urządzeń mocy w celu przekształcenia częstotliwości zasilania na inną częstotliwość energii elektrycznej w celach kontrolnych. Składa się głównie z dwóch części: obwodu głównego (moduł prostownika, kondensatora elektrolitycznego i modułu falownika) oraz obwodu sterującego (płytka zasilacza impulsowego i płytka obwodu sterującego).
W celu zmniejszenia prądu rozruchowego silnika elektrycznego, szczególnie w przypadku silników o większej mocy, wraz ze wzrostem mocy rośnie również prąd rozruchowy. Nadmierny prąd rozruchowy może spowodować większe obciążenie sieci dystrybucyjnej. Jednakże przetwornica częstotliwości może rozwiązać ten problem, umożliwiając płynny rozruch bez powodowania nadmiernych prądów rozruchowych.
Kolejną funkcją stosowania przetwornicy częstotliwości jest regulacja prędkości obrotowej silników. W wielu przypadkach kontrolowanie prędkości silnika jest konieczne, aby osiągnąć lepszą wydajność produkcji. Przetwornice częstotliwości zawsze były znane ze swojej zdolności do regulowania prędkości poprzez zmianę częstotliwości źródła.
Jakie są metody sterowania przetwornicami częstotliwości?
Pięć najczęściej stosowanych sposobów sterowania silnikami za pomocą przetwornic częstotliwości to:
Napięcie wyjściowe niskonapięciowej przetwornicy częstotliwości ogólnego przeznaczenia wynosi 380–650 V, moc wyjściowa wynosi 0,75–400 kW, częstotliwość robocza wynosi 0–400 Hz, a jej obwód główny przyjmuje obwód AC-DC-AC. Jego metoda kontroli przeszła przez cztery pokolenia.
Metoda sterowania z sinusoidalną modulacją szerokości impulsu (SPWM) przy U/f=C
Charakteryzuje się prostą strukturą obwodu sterującego, niskim kosztem, dobrą twardością mechaniczną i może spełniać wymagania dotyczące płynnej regulacji prędkości w ogólnej skrzyni biegów. Jest szeroko stosowany w różnych gałęziach przemysłu.
Jednakże przy niskich częstotliwościach, ze względu na niższe napięcie wyjściowe i znaczny wpływ momentu obrotowego na spadek rezystancji stojana, maksymalny wyjściowy moment obrotowy maleje.
Ponadto jego właściwości mechaniczne nie są tak twarde jak silniki prądu stałego.
Dynamiczny moment obrotowy i statyczna regulacja prędkości nie są jeszcze zadowalające. Wydajność systemu również nie jest wysoka; krzywa sterowania będzie się zmieniać wraz ze zmianami obciążenia; reakcja na moment obrotowy jest powolna; stopień wykorzystania momentu obrotowego silnika nie jest wysoki; wydajność spada przy niskich prędkościach ze względu na rezystancję stojana i występowanie efektu martwej strefy falownika podczas pogorszenia stabilności itp. Dlatego ludzie badali sterowaną wektorowo regulację prędkości ze zmienną częstotliwością.
Metoda sterowania modulacją szerokości impulsu wektora przestrzennego (SVPWM).
Opiera się na ogólnym efekcie generacji fali trójfazowej, a jej celem jest przybliżenie idealnej trajektorii wirującego pola magnetycznego w szczelinie powietrznej silnika. Generuje trójfazowy przebieg modulacyjny i steruje nim poprzez aproksymację okręgu za pomocą wielokąta wpisanego.
Po praktycznym zastosowaniu wprowadzono ulepszenia poprzez wprowadzenie kompensacji częstotliwości w celu wyeliminowania błędów kontroli prędkości; szacowanie amplitudy strumienia poprzez sprzężenie zwrotne w celu wyeliminowania wpływu rezystancji stojana przy małych prędkościach; oraz pętle zamykające dla napięcia i prądu wyjściowego, aby poprawić dynamiczną dokładność i stabilność.
Jednakże istnieje wiele połączeń obwodów sterujących, nie wprowadzono regulacji momentu obrotowego, więc wydajność systemu nie uległa zasadniczej poprawie.
Metoda zmiennej częstotliwości regulacji prędkości obrotowej w sterowaniu wektorowym polega na przekształceniu prądów stojana Ia, Ib, Ic silników asynchronicznych na dwufazowe prądy prądu przemiennego Ia1Ib1 w stacjonarnych układach współrzędnych poprzez transformację z trójfazowej na dwufazową. Następnie są one przekształcane na prądy stałe Im1 i It1 w synchronicznych układach współrzędnych obrotowych poprzez transformację obrotu orientacji pola wirnika (gdzie Im1 odpowiada prądowi wzbudzenia w silnikach prądu stałego; It1 odpowiada prądowi twornika proporcjonalnemu do momentu obrotowego). Wielkość kontrolną silników prądu stałego uzyskuje się poprzez naśladowanie ich metod sterowania. Po wykonaniu odpowiednich odwrotnych transformacji współrzędnych można uzyskać sterowanie silnikiem asynchronicznym.
Zasadniczo silniki prądu przemiennego są odpowiednikami silników prądu stałego, a niezależne sterowanie odbywa się oddzielnie dla składowych prędkości i pola magnetycznego. Kontrolując najpierw strumień wirnika, a następnie rozkładając prąd stojana na składowe momentu obrotowego i pola magnetycznego, a następnie sterowanie ortogonalne lub oddzielone poprzez transformacje współrzędnych. Propozycja metody sterowania wektorowego była rewolucyjna, ale trudna w praktyce ze względu na trudności w dokładnej obserwacji strumienia wirnika, co w ogromnym stopniu wpływa na charakterystykę systemu, a także złożone transformacje rotacji wektorów stosowane podczas równoważnych kontroli silników prądu stałego, co utrudnia osiągnięcie idealnych wyników analitycznych.
Kontroluj strumień magnetyczny stojana, wprowadzając obserwatora strumienia magnetycznego stojana, aby uzyskać kontrolę bezczujnikową;
Automatyczna identyfikacja (ID) opiera się na dokładnych modelach matematycznych silnika w celu automatycznej identyfikacji parametrów silnika;
Oblicz rzeczywisty moment obrotowy, strumień magnetyczny stojana i prędkość wirnika w czasie rzeczywistym w oparciu o rzeczywiste wartości odpowiadające impedancji stojana, indukcyjności wzajemnej, współczynnikom nasycenia magnetycznego, bezwładności itp.;
Realizuj kontrolę pasmowo-pasmową, generując sygnały PWM zgodnie ze strumieniem magnetycznym i momentem obrotowym w celu kontrolowania stanu przełączania falownika.
Przetwornica częstotliwości typu Matrix typu AC charakteryzuje się szybką odpowiedzią momentu obrotowego (<2 ms), wysoka dokładność prędkości (±2%, brak sprzężenia zwrotnego PG), wysoka dokładność momentu obrotowego (<+3%); jednocześnie ma wyższy moment rozruchowy i wysoką dokładność momentu obrotowego, szczególnie przy niskich prędkościach (w tym prędkości 0), może generować 150% ~ 200% znamionowego momentu obrotowego.
W jaki sposób przetwornica częstotliwości steruje silnikiem? Jak są one ze sobą połączone?
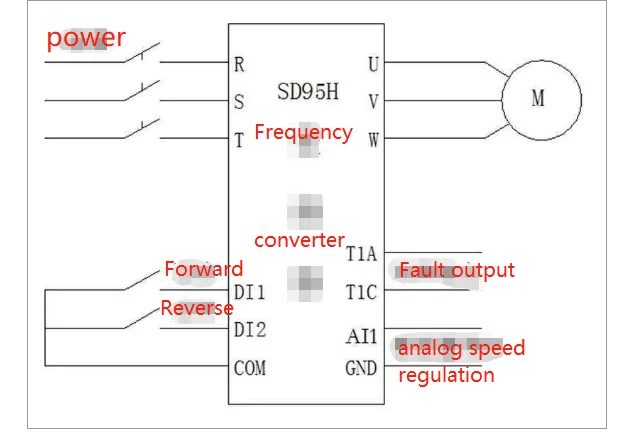
Okablowanie przetwornicy częstotliwości do sterowania silnikiem jest stosunkowo proste, podobnie jak okablowanie stycznika. Podłączane są trzy główne przewody zasilające, które następnie są wyprowadzane do silnika. Istnieją jednak różne sposoby sterowania przetwornicą częstotliwości.
Na początek przyjrzyjmy się połączeniom zacisków przetwornicy częstotliwości. Chociaż istnieje wiele marek i różnych metod okablowania przetwornic częstotliwości, większość z nich ma podobne połączenia zaciskowe. Zwykle obejmują wejścia przełączników dla obrotów do przodu i do tyłu, wykorzystywane do sterowania uruchamianiem i cofaniem silników; zaciski sprzężenia zwrotnego służące do przekazywania informacji zwrotnych na temat stanu pracy, takiego jak częstotliwość pracy, prędkość, stan usterki itp.; elementy sterujące ustawieniem prędkości, które można regulować za pomocą potencjometrów lub przycisków w zależności od różnych typów przetworników.
Sterowanie może odbywać się poprzez fizyczne okablowanie lub sieci komunikacyjne. Wiele przemienników częstotliwości obsługuje obecnie sterowanie komunikacją, umożliwiając uruchamianie/zatrzymywanie silnika, obrót do przodu/do tyłu, regulację prędkości i przesyłanie informacji zwrotnych za pośrednictwem linii komunikacyjnej.
Kiedy zmienia się prędkość obrotowa (częstotliwość) silnika, co dzieje się z jego wyjściowym momentem obrotowym?
Moment rozruchowy i maksymalny moment obrotowy przy zasilaniu z przetwornicy częstotliwości powinny być mniejsze niż przy zasilaniu bezpośrednio z sieci elektrycznej.
Kiedy silnik zasilany jest z sieci, występują duże uderzenia podczas rozruchu i przyspieszania. Jednakże przy zasilaniu z przetwornicy częstotliwości oddziaływania te są słabsze. Rozruch bezpośredni przy częstotliwości sieciowej spowoduje duży prąd rozruchowy. W przypadku stosowania przetwornicy częstotliwości napięcie wyjściowe i częstotliwość przetwornicy są stopniowo dodawane do silnika, dzięki czemu prąd rozruchowy i wpływ na silnik są mniejsze.
Zwykle wraz ze spadkiem częstotliwości (spadkiem prędkości) maleje również moment obrotowy generowany przez silnik. Rzeczywiste dane dotyczące tego spadku można znaleźć w niektórych instrukcjach obsługi przetwornic częstotliwości.
Stosując metodę sterowania wektorowego z falownikiem sterującym strumieniem magnetycznym, można poprawić niewystarczający moment obrotowy silników przy niskich prędkościach, tak że nawet przy niskich prędkościach można generować wystarczający moment obrotowy.
Podczas dostosowywania częstotliwości większych niż 50 Hz za pomocą napędu o zmiennej częstotliwości (VFD) wyjściowy moment obrotowy silnika zmniejszy się.
Konwencjonalne silniki są projektowane i produkowane zgodnie ze standardami napięcia 50 Hz; ich momenty znamionowe są również podane w tym zakresie napięcia. Dlatego regulacja prędkości poniżej częstotliwości znamionowych nazywana jest regulacją prędkości ze stałym momentem obrotowym (T=Te,P<=Pe).
Ponieważ częstotliwości wyjściowe VFD przekraczają 50 Hz, liniowa zależność pomiędzy momentami wytwarzanymi przez silniki zmniejsza się proporcjonalnie wraz ze wzrostem częstotliwości.
Podczas pracy z prędkościami powyżej 50 Hz należy zwrócić uwagę, aby zapobiec występowaniu niewystarczających momentów wyjściowych ze względu na wielkość obciążenia silników elektrycznych.
Na przykład wytwarzany moment obrotowy silnika elektrycznego pracującego przy częstotliwości 100 Hz zmniejszyłby się o około połowę w porównaniu z momentem wytwarzanym podczas pracy przy częstotliwości 50 Hz.
Dlatego regulacja prędkości powyżej częstotliwości znamionowych nazywana jest regulacją prędkości przy stałej mocy (P=Ue*Ie).
Zastosowanie przetwornicy częstotliwości powyżej 50 Hz
Jak wiemy, dla konkretnego silnika jego napięcie znamionowe i prąd są stałe.
Jeśli wartości znamionowe zarówno przetwornicy częstotliwości, jak i silnika wynoszą 15 kW/380 V/30 A, silnik może pracować przy częstotliwościach powyżej 50 Hz.
Gdy prędkość wynosi 50 Hz, napięcie wyjściowe przetwornicy częstotliwości wynosi 380 V, a prąd wynosi 30 A. Jeśli zwiększymy częstotliwość wyjściową do 60 Hz, wówczas maksymalne napięcie wyjściowe i prąd przetwornicy częstotliwości nadal będą wynosić tylko 380 V/30 A. Oczywiście, ponieważ moc wyjściowa pozostaje niezmieniona, nazywa się to regulacją prędkości stałej mocy.
A co z momentem obrotowym w tym przypadku?
Ponieważ P=wT (P: moc; w: prędkość kątowa; T: moment obrotowy), jeśli P pozostaje stałe, ale w wzrasta, wówczas T odpowiednio się zmniejsza.
Można zauważyć, że gdy U i I pozostają niezmienione, E również pozostaje niezmienione.
I E=kFX (k: stała; f: częstotliwość; X: strumień magnetyczny). Zatem, gdy f zmienia się z 50-->60 Hz, X odpowiednio maleje.
Dla silnika T=KIX(K: stała; I: prąd; X: strumień magnetyczny). Zatem wraz ze spadkiem strumienia magnetycznego X, T również odpowiednio się zmniejszy.
At less than or equal to 50 Hz,I*R is small so when U/f=E/f does not change,magnetic flux(X)is constant.Torque(T)and electric current(I)are proportional.This explains why overload(torque)capacity of a variable-frequency drive(VFD)is usually described by its overcurrent capacity,and referred to as "constant-torque"speed regulation(rated current remains unchanged-->maksymalny moment obrotowy pozostaje niezmieniony).
Wniosek: Gdy częstotliwość wyjściowa przetwornicy częstotliwości wzrośnie powyżej 50 Hz, wyjściowy moment obrotowy silnika spadnie.
Inne czynniki związane z wyjściowym momentem obrotowym
Wydajność ogrzewania i chłodzenia określa wydajność prądu wyjściowego falownika, wpływając w ten sposób na wyjściowy moment obrotowy falownika.
Częstotliwość nośna: Prąd znamionowy wskazywany przez ogólne falowniki opiera się na wartości, która może być w sposób ciągły wyprowadzana przy najwyższej częstotliwości nośnej i najwyższej temperaturze otoczenia. Zmniejszenie częstotliwości nośnej nie będzie miało wpływu na prąd silnika. Jednakże nagrzewanie się komponentów zmniejszy się.
Temperatura otoczenia: Podobnie jak zwiększanie wartości prądu zabezpieczającego falownika w przypadku wykrycia niskiej temperatury otoczenia nie jest konieczne.
Wysokość: Zwiększanie wysokości wpływa zarówno na odprowadzanie ciepła, jak i na wydajność izolacji. Ogólnie rzecz biorąc, można go zignorować poniżej 1000 m i wystarczające jest zmniejszenie pojemności o 5% na 1000 metrów powyżej tego poziomu.
Jak wyregulować częstotliwość silnika sterowanego przez przemiennik częstotliwości?
W powyższym podsumowaniu dowiedzieliśmy się dlaczego do sterowania silnikiem konieczne jest zastosowanie przemiennika częstotliwości oraz jak on działa. Sterowanie silnikiem za pomocą przetwornicy częstotliwości można podsumować w dwóch punktach: po pierwsze, kontrolowanie napięcia rozruchowego i częstotliwości silnika za pomocą przetwornicy częstotliwości w celu uzyskania płynnego startu i zatrzymania; po drugie, regulacja prędkości silnika poprzez zmianę jego częstotliwości za pomocą przetwornicy częstotliwości.
Internauci zadali praktyczne pytanie: jaka jest najniższa częstotliwość, którą można regulować podczas sterowania zwykłym silnikiem za pomocą przetwornicy częstotliwości? Obecnie została ona dostosowana do 60 Hz i lider poprosił mnie o dalsze zwiększanie liczby Hz. Plan jest taki, aby dostosować go do 100 Hz. Czy ktoś kiedykolwiek ustawiał to na 100 Hz? (W podobnych sytuacjach, jakie czynniki należy wziąć pod uwagę?)
Zobaczmy, jak zareagowali internauci:
Netizen lpl53: W pralkach przemysłowych osiągnęliśmy 200 Hz, ale prąd nie jest wysoki.
Netizen26584: Silnik szlifierki ma zazwyczaj od 100 do 110…
Netizen 82252031: Jeśli w silniku jest wystarczająca moc i nie ma nadmiernego prądu, może działać. Należy jednak zwrócić uwagę na pomiar temperatury łożysk silnika, nietypowych hałasów i wibracji. Jeden silnik napędzany zmienną częstotliwością pracuje z częstotliwością 70–80 Hz przez długi czas; silniki sześciobiegunowe są łatwe do wypróbowania, podczas gdy silniki dwubiegunowe wymagają ostrożności.
Netizen fsjnzhouyan: Zależy to od jakości blach ze stali krzemowej stosowanych w silnikach. W poprzednich przypadkach zwykle nie było problemów aż do częstotliwości około 85 Hz; jednakże wiele silników nie może osiągnąć prędkości znamionowej po regulacji do około 90 Hz z powodu nasycenia magnetycznego.
Netizen ZCMY: Najlepiej będzie, jeśli wymienisz łożyska silnika na szybkie. Sprawdź również pod kątem wibracji i upewnij się, że są one odpowiednie dla obciążeń takich jak wentylatory lub pompy wodne.
Netizen mengx9806: Kiedyś dostosowałem go do 1210 Hz, używając przetwornicy częstotliwości Dongyuan z serii A1000, która działała bez żadnych problemów przez dwa lata z rzędu, bez większych problemów, chociaż mogą pojawić się drobne problemy, jeśli coś pójdzie nie tak.
Netizen 68957: Próbowałem ustawić go na 180, ale trwało to tylko przez krótki czas.
Netizen 1531214350: Już kiedyś naprawiałem pralki i silnik był zwyczajny. Podczas wirowania suszono przy 150 Hz.
Ya de Ya: Jeśli częstotliwość zwykłego silnika jest wyższa od częstotliwości znamionowej o 20%, wówczas różnica prędkości wzrośnie; wraz ze wzrostem częstotliwości rośnie także różnica prędkości.
Netizen kdrjl: Wygląda na to, że nadal zbyt mało rozumie się podstawową budowę i zastosowanie silników indukcyjnych prądu przemiennego. Najwyższe ograniczenie prędkości do regulacji silników indukcyjnych nie dotyczy przemienników częstotliwości. Ogólnie rzecz biorąc, zwykłe przemienniki częstotliwości pracują przy częstotliwościach nie niższych niż 400 Hz w trybie V/F (na przykład przemiennik częstotliwości firmy Siemens pracuje przy częstotliwości 600 Hz). W przypadku sterowania wektorowego maksymalny limit częstotliwości roboczej wynosi 200-300 Hz, podczas gdy sterowanie serwo ma jeszcze wyższe limity. Jeśli więc chcesz regulować prędkość swojego silnika indukcyjnego do 100 Hz za pomocą napędu o zmiennej częstotliwości, nie ma w tej kwestii żadnych przeszkód technicznych ani wątpliwości.
Struktura mechaniczna wirnika silnika indukcyjnego – np. konstrukcja klatki – określa jego wytrzymałość mechaniczną, która jest powiązana z maksymalną prędkością obrotową jego konstrukcji; im szybciej się obraca, tym większa staje się siła odśrodkowa. Dlatego generalnie spełnia specyfikacje projektowe w oparciu o maksymalne prędkości obrotowe, a ich wytrzymałość mechaniczna nie może być nieskończenie duża. Łożyska wirnika również mają ograniczenie maksymalnego obrotu. Zatem przekraczając te wartości, należy zrozumieć, jakie są te ograniczenia i w razie potrzeby wymienić je na łożyska o dużej prędkości.
Wreszcie, debugowanie równowagi dynamicznej i ustawienie wirnika nie powinny przekraczać parametrów określonych przez producenta.
Podsumowując, regulując prędkość silnika indukcyjnego za pomocą napędu o zmiennej częstotliwości przekraczającej 100 Hz, ważne jest, aby najpierw skonsultować się z producentami, czy jest to możliwe, lub zamówić zamiast tego silniki dostosowane do indywidualnych potrzeb, aby zapewnić niezawodność w warunkach dużych prędkości. Jeśli zdecydujesz się nie korzystać z pomocy producentów, musisz najpierw określić test wyważenia dynamicznego wirnika, a następnie potwierdzić maksymalną prędkość obrotową łożyska.
Jeśli przekroczy tę wartość, należy je wymienić na łożyska o dużej prędkości, które będą w stanie spełnić wymagania na miejscu. Należy także wziąć pod uwagę kwestie odprowadzania ciepła.
Wreszcie, z doświadczenia wynika, że silniki indukcyjne o mocy poniżej 100 kW powinny w miarę nadawać się do pracy przy częstotliwościach w zakresie 100 Hz; jednakże te o mocy przekraczającej 100 kW najlepiej dostosować do indywidualnych potrzeb, niż wybierać konwencjonalne produkty ogólnego przeznaczenia.
Netizen lvpretend: Zależy to głównie od samego silnika. Jeżeli oryginalnie jest to silnik dwubiegunowy o dużej mocy, należy zachować ostrożność. Pralki przemysłowe są przykładami częstego działania z nadmierną prędkością, ale ich prędkości znamionowe są na ogół niskie – przeważnie są to silniki sześciobiegunowe. Widziałem silniki czterobiegunowe osiągające częstotliwość do 120 Hz.